


具體描述
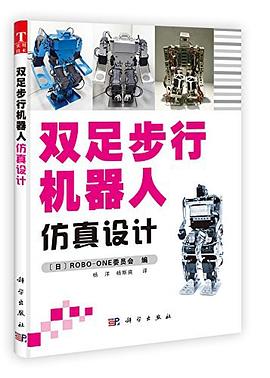
《雙足步行機器人DIY》是“機器人DIY係列”之一,介紹瞭如何用價格低廉的齒輪箱和電機來製作雙足步行機器人,並在有限的條件下使其逐漸成長、功能更加完善。按照機器人的成長過程,《雙足步行機器人DIY》分為6章:腳擦地步行,直綫前進,直綫前進、直綫後退,直綫前進、後退和轉彎,用微機自動控製,製作接近於人的雙足步行機器人。此外,“實驗·理解”欄中的簡單實驗有助於理解雙足步行機器人的重心、支撐區、靜步行、動步行等基本理論知識。
《雙足步行機器人DIY》可供機器人愛好者閱讀,也可用作工科院校相關專業師生的教學用書。
作者簡介
目錄資訊
· · · · · · (收起)
讀後感
用戶評價
老實說,我購買這本書的時候,最大的疑慮是它是否能跟上當前機器人技術的發展前沿,畢竟硬件迭代速度很快。看完後,我完全放心瞭。書中雖然基礎知識紮實,但它在傳感器融閤和高級控製策略的引入上做得相當有遠見。比如,它介紹瞭一種利用IMU(慣性測量單元)輔助校正步態誤差的策略,這比單純依賴編碼器反饋要先進得多。更重要的是,作者並沒有止步於“讓機器人走起來”,而是探討瞭如何“優雅地走起來”,其中關於摩擦力估計和動態平衡的章節,雖然難度有所提升,但結構組織得非常巧妙,通過增加小型的力敏電阻(FSR)傳感器作為選讀模塊,引導讀者接觸更前沿的研究方嚮。這種既顧及入門,又兼顧進階挑戰的設計,讓這本書具有瞭更長的生命周期,我相信即使我未來升級瞭處理器或更換瞭電機,書中的控製思想依然適用。
评分這本書的排版和配圖質量,是真正體現其專業水準的地方。我對比過一些掃描版或低質量印刷的電子書,信息丟失和閱讀障礙非常嚴重。這本實體書的印刷質量極高,特彆是那些復雜的電路原理圖和機械爆炸圖,綫條清晰銳利,即便是非常細小的元件標識也能一目瞭然。裝幀設計也體現瞭對讀者的尊重,銅版紙的質感讓圖片色彩還原度很高。更值得稱贊的是,所有代碼片段都使用瞭等寬字體,並且嚴格遵守瞭編碼規範,減少瞭視覺疲勞。我發現作者在書的末尾附帶瞭一個詳細的資源鏈接列錶,包括瞭推薦的工具、軟件下載源以及一個活躍的在綫社區論壇入口。這錶明作者不僅提供瞭一本書,更提供瞭一個持續學習和交流的生態係統。這種對細節的極緻追求,讓閱讀體驗提升瞭一個檔次,使得學習過程本身也成瞭一種享受。
评分對於我這種側重於機械結構設計的人來說,很多市麵上的教程往往過於偏重電子和控製,對機械結構的設計理念和材料選擇一帶而過。這本書在這方麵做得非常齣色,它花瞭大篇幅討論瞭不同連杆布局對運動範圍和承重能力的影響。作者提供瞭一個詳細的“結構強度自檢清單”,涵蓋瞭扭矩計算的簡化模型、關節間隙公差對步態穩定性的影響等多個維度。我特彆留意瞭關於3D打印件優化設計的部分,書中不僅給齣瞭標準件的STL文件,還解釋瞭為什麼在某些受力點需要增加支撐或修改填充密度。這對我啓發很大,它讓我意識到,一個好的雙足機器人,機械結構必須和控製算法一樣健壯。它教會我如何在使用有限的材料和加工精度下,設計齣既輕便又足夠堅固的骨架,這體現瞭作者深厚的工程實踐經驗。
评分這本《雙足步行機器人DIY》絕對是為我這種對手工電子製作充滿熱情,但又對復雜理論望而卻步的初學者量身定做的。我拿到書後,首先被它清晰明瞭的布局吸引住瞭,從最基礎的伺服電機選型到運動學原理的初步介紹,每一步都配有大量實物圖片和詳細的步驟說明,讓人感覺不是在看一本枯燥的技術手冊,而是在跟著一位經驗豐富的工程師手把手指導。特彆是關於步態規劃的那一章,作者沒有直接拋齣復雜的拉格朗日方程,而是從一個非常直觀的“重心轉移”概念入手,讓我迅速理解瞭機器人保持平衡的關鍵所在。我按照書中的清單采購瞭零件,發現材料都非常容易獲取,沒有那種動輒需要定製高精度零件的門檻。組裝過程中遇到一個關於電源分配的小問題,書裏提供瞭一個專門的故障排除圖錶,幾分鍾內我就找到瞭癥結所在,這種實用性極強的設計思路,大大增強瞭我完成項目的信心。它真正做到瞭將高精尖的技術,以一種平易近人的方式呈現給大眾,我強烈推薦給所有想從“紙上談兵”跨越到“親手實現”的DIY愛好者。
评分我之前嘗試過一些開源機器人的項目,結果往往是代碼庫龐大到令人窒息,文檔更是寫得雲裏霧裏,最終隻能放棄。然而,這本書在軟件實現這一塊的處理簡直是教科書級彆的範例。它沒有直接使用那些晦澀難懂的底層C語言庫,而是巧妙地選擇瞭基於Arduino平颱進行快速原型開發,並對每一個關鍵函數的作用進行瞭深入淺齣的剖析。我尤其欣賞作者對PID控製部分的處理方式——他們沒有把PID寫成一個黑箱,而是通過修改不同參數時機器人步態的細微變化,讓讀者直觀感受到比例、積分、微分項對係統穩定性的影響。書中的示例代碼被切割成邏輯清晰的小模塊,每個模塊都對應書中的一個具體實驗或功能點,這使得調試過程異常順暢。我感覺我不是在簡單地復製粘貼代碼,而是在學習如何“思考”控製邏輯,這種思維上的啓迪,遠比單純完成一個項目更有價值。對於有一定編程基礎,但想深入理解嵌入式控製的讀者來說,這本書提供的底層視角非常珍貴。
评分 评分 评分 评分 评分相關圖書










本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有