
具体描述
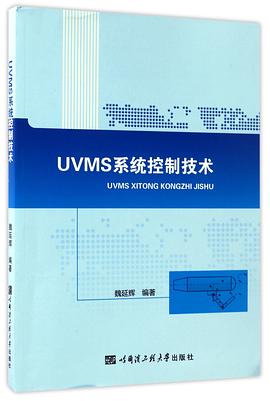
魏延辉编著的《UVMS系统控制技术》介绍水下机器人-水下机械臂系统的数学建模、运动学和动力学分析方法、水下机器人稳定分析方法、运动控制方法、水下机器人和水下机械臂协调控制等知识,在充分分析和总结该领域最新的先进研究成果基础上,对无缆自主型水下机器人、有缆作业水下机器人、水下机械臂以及相互组合系统提供翔实分析过程和仿真实例,针对不同控制对象提供相应的控制模型和控制方法。
本书可作为从事水下航行器的研究和设计人员的参考书,也可作为相关专业本科生和研究生的教材。
作者简介
目录信息
读后感
用户评价
从文学性上来说,这本书也许不算华丽,但它流淌着一种追求真理的朴素美感。作者的文字冷静、客观,充满了对技术细节的敬畏之心。每一次公式的出现,每一次参数的设定,背后都似乎能感受到作者反复推敲、反复验证的心血。我最喜欢它在总结部分常常会提出的开放性问题,这些问题往往引导读者跳出现有的框架去思考未来的可能性和局限性,极大地激发了我个人的探索欲望。这本书成功地搭建起了一座知识的桥梁,连接了学术研究的严谨性与工程实践的灵活性。它不仅仅是一本“看完就放下”的书,更是一本需要时常翻阅、在实践中不断领悟的案头工具书。它所传递的专业精神,比书本上的知识本身,可能更加珍贵。
说实话,我拿到这本厚厚的书时,心里是有些忐忑的,毕竟我对这个方向的研究还处于非常初级的阶段。但读完前几章后,我的顾虑完全打消了。作者的叙事风格非常平易近人,他仿佛就是一位经验丰富的导师,耐心地为你拆解那些看似高不可攀的技术难题。他没有采用那种冷冰冰的教科书式的语言,而是穿插了许多实际工程中的案例和思考过程,这让理论不再是空中楼阁,而是有了坚实的落地基础。我特别喜欢他对于“为什么”的深入探讨,很多技术书籍只告诉你“怎么做”,而这本书却会告诉你“为什么要这样做”,这种对底层原理的刨根问底,极大地提升了我的思考深度。读完后,我不仅学会了如何操作,更重要的是,我开始理解了这些操作背后的设计哲学。对于希望深入理解技术内核的读者来说,这本书无疑提供了宝贵的视角。
这本书的深度和广度都达到了一个令人印象深刻的水平。它不仅仅局限于对单一技术的描述,而是将相关的多个子系统进行了整合性的分析,描绘出了一幅完整的技术蓝图。我惊讶地发现,书中对一些前沿的发展趋势也有所涉及,这让这本书的生命力得以延长,它不是一本很快就会过时的参考资料。我在阅读过程中,多次停下来,翻阅附录中的技术规范和标准对照表,这些补充材料的详尽程度,足以让一个专业人士感到满意。更值得一提的是,作者在讨论复杂系统时,展现出的那种严谨的数学推导和严密的逻辑论证,让人对书中所述结论深信不疑。对于那些需要进行系统级设计和优化的高级工程师来说,这本书的参考价值是不可估量的。它提供了一种解决问题的通用框架,而非仅仅局限于特定场景的解决方案。
我是在一个非常紧张的项目周期内开始阅读这本书的,坦白讲,我需要的是一本能迅速帮助我定位问题、提供有效工具的书。这本书在这一点上完全没有让我失望。它的检索系统做得非常棒,章节标题和索引的对应关系清晰明确,即使在时间压力下,也能快速找到所需的技术点进行查阅和应用。书中给出的具体实现步骤和代码片段,虽然是作为示例存在的,但其规范性和实用性极高,我从中借鉴了许多优化思路,直接应用到了我手头的项目中,取得了立竿见影的效果。这本书更像是一本“工具箱”加“操作手册”的结合体,它不光告诉你原理,更重要的是教会你如何高效地将这些知识转化为实际的生产力。对于追求效率和实效的读者来说,这本书的即时效用是其最大的亮点之一。
这本书的装帧设计和排版实在让人眼前一亮,封面采用了一种低调而富有质感的深蓝色调,搭配烫金的标题字体,显得既专业又不失档次。内页纸张厚实,墨色清晰,阅读起来非常舒适,长时间盯着也不会觉得眼睛疲劳。最让我称赞的是,它在内容组织上的匠心独运。作者显然对这个领域有着深刻的理解,章节之间的逻辑衔接非常自然,从基础概念的引入到复杂系统的分析,循序渐进,让人感觉每一步都是在扎实地构建知识体系。书中大量的图表和流程图制作精良,极大地辅助了对抽象概念的理解,特别是那些复杂的控制流程图,标注清晰,一目了然。虽然我不是这个领域的专家,但通过这本书的引导,我对于相关技术有了一个全新的认识,感觉自己仿佛站在了一个更高的维度去审视这些技术。整体而言,这是一本在视觉和内容结构上都做到了极致的专业书籍,让人爱不释手。