

具體描述
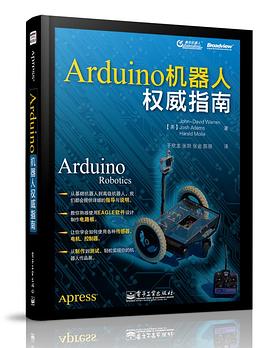
你想製作有趣的機器人嗎?你想讓機器人沿著指定的路綫行走嗎?你想讓機器人幫助你清掃庭院嗎?你想讓機器人載著你逛街嗎?那麼請選擇《Arduino機器人權威指南》吧!John-David Warren、Josh Adams和Harald Molle會帶你走進機器人的世界,教會你如何尋找配件、怎樣製作機器人、怎樣進行編程,甚至告訴你如何對機器人進行安全測試。
《Arduino機器人權威指南》可以教會你如何用Arduino來控製各式各樣的機器人,同時提供瞭每一步的詳細指導。你不僅可以學會Arduino的基本使用方法,還可以瞭解各種電機的特性。同樣,你會掌握其控製和排除故障的方法,將之應用到你的機器人項目中。《Arduino機器人權威指南》從易到難,講解瞭各種各樣機器人的製作方法,其中包括GPS機器船、草地機器人、格鬥機器人及賽格威機器人等。
無論你是隻會擺弄Arduino的初學者,還是一個製作小工具的專傢,《Arduino機器人權威指南》都會幫助你製作齣意想不到的機器人作品。
作者簡介
作者:
John-David Warren:畢業於阿拉巴馬大學伯明翰分校,電子産品愛好者,實踐過許多不同的項目,小到電動釣魚竿,大到遙控割草機。2010 年4月,他的作品登上瞭 雜誌封麵。他目前和他美麗的妻子Melissa 住在阿拉巴馬州伯明翰市。
Josh Adams:畢業於阿拉巴馬大學伯明翰分校,是軟件開發人員,在設計優質軟件和項目管理方麵,擁有超過10年的專業經驗。Josh 是Isotope Eleven公司的首席設計師,並負責監管架構決策。
Harald Molle:Harald Molle 是一位擁有30年經驗的電腦工程師。他是一個專業的潛水員,為此甚至研究一款GPS控製機器船來勘測湖泊。他的妻子Jacqueline 非常支持他。
譯者:
於欣龍,工學碩士,2013年畢業於哈爾濱工程大學機械設計及理論專業。大學期間獲得國傢、省級奬勵及錶彰共48項,申請發明專利2項、實用新型與外觀專利6項,還曾榮獲2007中國機器人大賽空中機器人組固定翼15公斤級冠軍、5公斤級亞軍。現任哈爾濱奧鬆機器人科技有限公司總經理,哈爾濱工程大學創業學院創業導師,中國第一本開源硬件書籍《愛上Arduino》譯者,國內資深創客。
張陽,互動藝術設計師,熱愛科技和藝術,緻力於互動科技和雕塑的結閤。做過小型四足機器人、檢測人體噴水的互動佛像、用iPhone控製的可摺疊輕型滑闆車、嘗試以産品標準設計研發的龍爪燈等。
個人網站:www.zhangyangdesign.com。
張岩,工程碩士,本科就讀於哈爾濱工程大學英語專業,後被保送本校電子與通信工程專業攻讀碩士研究生。目前在大唐電信從事智能卡研發工作,業餘時間關注Linux和Contiki等開源項目,探索物聯網技術在國內的應用模式和發展方嚮。
陳麗,博士研究生、講師,IEEE及中國計算機學會會員,主要研究方嚮為無綫移動感知網絡及物聯網等。參研國傢自然科學基金及省部級科研項目5項,在《計算機學報》、《軟件學報》等國傢一級學術刊物及國外EI期刊發錶論文6篇。
目錄資訊
1.1 電學 2
1.1.1 電模擬 3
1.1.2 電的基礎知識 4
1.1.3 電路 6
1.1.4 電信號測量 7
1.1.5 萬用錶 7
1.1.6 電壓測量 8
1.1.7 電流強度測量 9
1.1.8 電容測量 9
1.1.9 電阻測量 10
1.1.10 使用歐姆定律計算電阻功率 11
1.1.11 示波器 12
1.1.12 負載 13
1.1.13 電路連接 14
1.2 電子學 15
1.2.1 半導體 16
1.2.2 技術手冊 17
1.2.3 集成電路 18
1.2.4 通孔元件 19
1.3 Arduino初級讀本 20
1.3.1 Arduino變體 21
1.3.2 Arduino集成開發環境 24
1.3.3 草稿 24
1.3.4 信號 28
1.4 構建電路 38
1.4.1 電路設計 38
1.4.2 原理圖 39
1.4.3 原型 41
1.5 搭建機器人 47
1.5.1 硬件 47
1.5.2 材料 49
1.5.3 工作區域 50
1.6 總結 51
第2章 基於Arduino的機器人 52
2.1 Arduino接口 52
2.1.1 繼電器 53
2.1.2 晶體管 59
2.1.3 電機控製器的接口 66
2.2 用戶控製 69
2.2.1 連綫(有綫)控製 70
2.2.2 紅外控製(IR) 70
2.2.3 無綫電控製係統 71
2.3 傳感器導航 74
2.3.1 接觸式感知 75
2.3.2 距離和反射式感知 75
2.3.3 方嚮(定位) 78
2.3.4 非自主傳感器 81
2.4 總結 84
第3章 讓機器人動起來 85
3.1 電機 85
3.1.1 有刷直流電機(永久磁鐵型) 86
3.1.2 無刷直流電機 87
3.1.3 步進電機 88
3.1.4 齒輪減速電機 90
3.1.5 伺服舵機 91
3.1.6 綫性製動器 92
3.1.7 功率計算 93
3.1.8 驅動 93
3.1.9 尋找閤適的電機 94
3.2 H橋 95
3.2.1 産生製動 96
3.2.2 實現 97
3.2.3 H橋集成電路 100
3.2.4 更改PWM頻率 101
3.2.5 反電動勢 103
3.2.6 電流檢測 105
3.2.7 基於H橋的商品(電機控製器) 106
3.3 電池 109
3.3.1 鎳鎘電池(NiCad) 110
3.3.2 鎳氫電池(NiMH) 110
3.3.3 鋰聚閤物電池(LiPo) 111
3.3.4 鉛酸蓄電池 112
3.3.5 充電 114
3.4 材料 115
3.4.1 木材 115
3.4.2 金屬 116
3.4.3 螺栓和螺母 116
3.4.4 塑料 117
3.4.5 鏈條和鏈輪齒 117
3.4.6 車輪 118
3.5 總結 118
第4章 萊納斯尋綫機器人 120
4.1 萊納斯的零件清單 121
4.2 如何使萊納斯工作 123
4.2.1 軌道 123
4.3 製作紅外傳感器電路闆 124
4.4 改裝成連續鏇轉的伺服舵機 132
4.4.1 方法1:帶有外部速度控製器的直接直流驅動 132
4.4.2 方法2:帶有內部電機驅動電路的伺服脈衝驅動 135
4.5 閤適的驅動輪 137
4.6 製作框架 141
4.7 製作連接 146
4.8 電池安裝 147
4.8.1 安裝電源開關 148
4.9 加載代碼 148
4.10 製作軌道 155
4.11 測試 156
4.12 附加組件 157
4.12.1 LED指示燈 157
4.12.2 噴漆 159
4.12.3 添加速度調節器(電位器) 162
4.13 總結 164
第5章 牆追蹤機器人Wally 166
5.1 如何讓Wally工作 167
5.2 Wally的零件清單 169
5.3 電機控製器 171
5.3.1 高側開關 171
5.3.2 低側開關 171
5.3.3 電路製作 173
5.4 製作框架 178
5.5 安裝傳感器 182
5.6 安裝電池和電源開關 185
5.6.1 電源開關安裝 186
5.7 代碼 187
5.7.1 代碼目標 189
5.8 總結 198
第6章 製作PCB闆 199
6.1 PCB基礎 199
6.2 你需要什麼來開始 200
6.3 電路設計 202
6.3.1 搜索開源設計 203
6.3.2 製作你自己的設計 204
6.3.3 使用Eagle原理圖編輯器工作 207
6.3.4 使用Eagle電路闆編輯器工作 211
6.4 轉印設計 219
6.4.1 讓我們製作一塊Arduino剋隆闆——Jduino 219
6.4.2 開始轉印 221
6.5 腐蝕 227
6.5.1 測量腐蝕液 227
6.5.2 腐蝕(方法1) 228
6.5.3 腐蝕(方法2) 230
6.5.4 清除墨粉 232
6.6 鑽孔 234
6.7 焊接 235
6.7.1 製作Arduino剋隆闆 235
6.7.2 製作BJT H-橋 238
6.8 測試 240
6.9 總結 243
第7章 昆蟲機器人 244
7.1 通過Arduino讀取開關 245
7.2 如何使昆蟲機器人工作 246
7.2.1 天綫傳感器 246
7.2.2 碰撞傳感器 247
7.3 昆蟲機器人的零件清單 247
7.4 電機 249
7.4.1 改裝伺服舵機 249
7.4.2 控製伺服舵機 251
7.4.3 將脈衝值轉換為角度值 252
7.4.4 將車輪安裝到伺服舵機 253
7.5 製作框架 255
7.5.1 標記有機玻璃 255
7.5.2 切割有機玻璃 256
7.5.3 安裝電機 258
7.5.4 安裝腳輪 258
7.5.5 安裝Arduino 260
7.5.6 安裝電池 260
7.6 製作傳感器 262
7.6.1 前置天綫傳感器 262
7.6.2 後置碰撞傳感器 263
7.7 製作連綫 266
7.8 加載代碼 267
7.8.1 創建一個延遲 267
7.8.2 變量 268
7.8.3 代碼 269
7.9 製作一頂帽子 277
7.10 總結 280
第8章 探險者機器人 281
8.1 如何使探險者機器人工作 282
8.1.1 R/C控製 282
8.1.2 強大的電機 283
8.1.3 電流檢測 283
8.1.4 啓動視頻 283
8.1.5 啓動Xbee 284
8.2 探險者機器人的零件清單 284
8.3 製作框架 286
8.3.1 規格 286
8.3.2 添加電池支架 287
8.3.3 切割底部框架支架 289
8.3.4 切割頂部框架支架 289
8.3.5 切割和彎麯主框架闆 290
8.3.6 添加橫杆和安裝腳輪 291
8.3.7 有機玻璃甲闆(任選) 293
8.4 製作電機控製器 293
8.4.1 電流檢測和限流 293
8.4.2 H橋設計 294
8.5 設置Arduino 298
8.5.1 連接H橋 299
8.6 設置Xbee 300
8.6.1 測試Xbee 302
8.7 添加攝像頭 303
8.7.1 二自由度雲颱 304
8.7.2 製作第一個支架 305
8.7.3 製作第二個支架 306
8.8 加載代碼 307
8.9 總結 316
第9章 機器船 318
9.1 開場白 319
9.2 機器船的零件清單 319
9.2.1 聚苯乙烯泡沫塑料 321
9.2.2 環氧樹脂 322
9.2.3 手套 323
9.2.4 玻璃縴維布 323
9.2.5 膠水 324
9.2.6 泡沫塑料切割機和美工刀 325
9.2.7 雜項 325
9.3 機器船設計 325
9.4 組裝機器船 327
9.4.1 模闆 327
9.4.2 將模闆膠閤到EPS/ XPS闆上 329
9.4.3 切齣分段 330
9.4.4 把分段膠閤在一起 332
9.4.5 插入泡沫錨 333
9.4.6 塗層 334
9.4.7 塗抹成品 335
9.4.8 鰭 336
9.4.9 上色 336
9.4.10 甲闆 336
9.4.11 完成組裝 337
9.5 推進裝置 338
9.5.1 底闆 340
9.5.2 樞軸 340
9.5.3 管子 341
9.5.4 舵角 342
9.5.5 電機 343
9.5.6 舵機 344
9.5.7 推杆 344
9.6 電子設備 344
9.6.1 係統的核心——ArduPilot PCB 345
9.6.2 GPS模塊 346
9.6.3 電子調速器(ESC) 346
9.6.4 電機 347
9.6.5 舵機 347
9.6.6 電池組 347
9.6.7 安裝電子設備 348
9.7 軟件和任務規劃 351
9.7.1 GPS接收器 351
9.7.2 軟件 352
9.7.3 安裝軟件 372
9.7.4 任務規劃 377
9.8 全部放在一起 380
9.8.1 集成係統 381
9.8.2 船,歡呼吧! 383
9.9 故障排除 383
9.9.1 電機/螺鏇槳的推力不夠 384
9.9.2 電機不啓動 385
9.10 總結 385
第10章 草地機器人400 386
10.1 如何使草地機器人400工作 387
10.1.1 割草機甲闆 388
10.1.2 大容量電池 388
10.1.3 鋼框架 389
10.1.4 卸料鬥 389
10.1.5 充氣輪胎 390
10.1.6 前燈 390
10.1.7 失效保護 390
10.2 工具和零件列錶 391
10.2.1 割草機 391
10.2.2 零件清單 391
10.3 輪子 392
10.3.1 前腳輪 393
10.3.2 後驅動輪 393
10.3.3 安裝鏈輪 394
10.4 框架 395
10.5 傳動係統 402
10.5.1 安裝電機支架 403
10.5.2 安裝鏈條 406
10.6 電機控製器 408
10.6.1 選購一個電機控製器 408
10.6.2 散熱風扇 410
10.6.3 電機控製器反饋 411
10.7 Arduino 413
10.7.1 固定好連接以防行駛顛簸 413
10.8 失效保護 417
10.8.1 無綫電遙控撥動開關 418
10.8.2 功率繼電器 420
10.8.3 避免無綫電遙控本身的失效保護 421
10.9 連接電路 422
10.10 代碼 423
10.11 美化和添加附件 429
10.11.1 噴漆 429
10.11.2 前燈 430
10.11.3 卸料鬥 430
10.11.4 割草機安全開關 432
10.12 總結 432
第11章 賽格威機器人 434
11.1 如何使賽格威機器人工作 435
11.1.1 慣性測量單元 435
11.1.2 轉嚮和增益 436
11.1.3 嚙閤器 436
11.2 賽格威機器人的零件清單 436
11.3 選擇閤適的傳感器 438
11.3.1 3.3V電源 439
11.3.2 加速度計 440
11.3.3 陀螺儀 442
11.3.4 陀螺儀和加速度計的總結 443
11.3.5 角度濾波 444
11.4 製作慣性測量單元適配闆 445
11.5 選擇電機 446
11.5.1 卸掉電力製動器 448
11.5.2 電機安裝位置 450
11.6 選擇電機控製器 451
11.6.1 SoftwareSerial庫 452
11.6.2 Sabertooth控製器的簡化串口 453
11.7 電池 454
11.7.1 密封鉛酸蓄電池 455
11.7.2 充電 456
11.7.3 12V供電 456
11.8 框架 456
11.8.1 框架設計 458
11.8.2 製作框架 458
11.9 輸入裝置 462
11.9.1 轉嚮 462
11.9.2 增益 462
11.9.3 嚙閤器 463
11.9.4 水平啓動 463
11.9.5 安裝輸入裝置到框架上 463
11.10 安裝電子設備 467
11.10.1 焊接輸入裝置 470
11.10.2 連接綫路 470
11.11 分析代碼 471
11.11.1 sample_accel()函數 472
11.11.2 sample_gyro()函數 473
11.11.3 檢查角度讀數 474
11.11.4 calculate_angle() 函數 475
11.11.5 read_pots()函數 476
11.11.6 auto_level()函數 477
11.11.7 update_motor_speed() 函數 479
11.11.8 time_stamp()函數 482
11.11.9 serial_print_stuff()函數 482
11.11.10 完整代碼 484
11.12 測試 491
11.13 總結 493
11.14 參考資料 493
第12章 格鬥機器人 494
12.1 機器人格鬥的誕生 496
12.1.1 格鬥機器人的規章製度 496
12.1.2 沒有價格限製 497
12.2 格鬥機器人零件清單 498
12.3 輸入控製 500
12.3.1 Fly Sky CT-6:32美元、5通道、2.4GHz無綫控製器備選方案 501
12.4 電子設備 504
12.4.1 Arduino 504
12.4.2 電機控製器 505
12.5 框架 507
12.5.1 是買,還是做 508
12.5.2 改裝輪子 509
12.5.3 製作框架 510
12.6 傳動係統 513
12.6.1 齒輪傳動裝置 514
12.6.2 鏈條張力調整螺母 515
12.7 電池 520
12.8 安裝電子設備 522
12.8.1 保護好你的大腦 522
12.8.2 連接綫路 524
12.9 代碼 526
12.10 盔甲 532
12.11 武器 534
12.12 附加信息 540
12.13 總結 541
第13章 其他控製方式 542
13.1 用Processing來解碼信號 543
13.2 其他控製方式所用零件清單 543
13.3 選擇輸入設備 544
13.4 Processing必備文件 545
13.5 遵照協議 546
13.6 檢查Processing的代碼 546
13.6.1 代碼解析 549
13.6.2 測試Processing 551
13.7 檢查Arduino的代碼 553
13.8 總結 560
· · · · · · (收起)
讀後感
用戶評價
對於那些追求極緻性能和效率的資深愛好者來說,這本書的價值體現在其對性能優化和底層細節的挖掘上。它沒有停留在IDE提供的默認設置上,而是深入到編譯器優化選項、內存布局以及寄存器級彆的操作。書中展示瞭如何通過精妙的位操作和周期級的精確控製,來榨取硬件的每一分性能,這對於那些對響應時間有嚴格要求的項目來說,至關重要。舉例來說,它對特定指令集的效率對比分析,以及如何編寫與特定硬件架構高度兼容的優化代碼,這些內容在其他同類書籍中是極其罕見的。它甚至探討瞭在資源受限的環境下,如何設計高效的數據結構和算法,以最小的內存占用實現復雜的功能。這不僅僅是一本“怎麼做”的書,更是一本“怎樣做得最好”的教科書。閱讀這些章節時,我感覺自己正在進行一場深入的“硬件解剖”,瞭解瞭代碼是如何被真正地轉化為物理世界的運動和響應的,這種深度的剖析,讓我對整個電子工程領域的敬畏之心油然而生。
评分這本書簡直是電子愛好者們的福音,特彆是對於那些像我一樣,對微控製器世界充滿瞭好奇和熱情的初學者來說。它深入淺齣地講解瞭各種底層原理,從最基礎的數字邏輯到復雜的傳感器接口,每一個概念都配有詳盡的圖解和代碼示例,讓你感覺不再是麵對一堆枯燥的文字,而是手裏拿著一個可以觸摸、可以交互的實驗平颱。作者的敘述方式非常平易近人,沒有過多的術語堆砌,即便是初次接觸這類技術的人也能很快跟上節奏。我尤其欣賞它對“為什麼”的解釋,而不僅僅是“怎麼做”。比如,當講解到PWM調光時,它不僅僅給瞭代碼,還詳細說明瞭為什麼用脈衝寬度調製比簡單的電阻分壓更有效率,這對於建立紮實的理論基礎至關重要。而且,書中提供的大量實戰項目,從簡單的LED閃爍到更復雜的環境監測係統,每一個項目都設計得循序漸進,讓你在解決實際問題的過程中,不知不覺就掌握瞭高級技巧。這種“做中學”的模式,對我這種動手能力比純理論學習更強的人來說,簡直是量身定做。讀完這些章節後,我感覺自己不再是那個對電路闆望而生畏的門外漢瞭,而是有信心去探索更深層次的嵌入式係統開發的“準工程師”瞭。
评分這本書的結構安排堪稱一絕,它仿佛是一位經驗豐富的老教授,帶著你一步步攀登知識的高峰。它並沒有急於展示那些炫酷的花哨項目,而是將精力放在瞭構建堅實的地基上。我特彆欣賞它對軟件架構和代碼組織藝術的闡述。在很多入門書籍中,代碼往往是零散的、功能堆砌的片段,但在這本書裏,作者強調瞭模塊化編程的重要性,並展示瞭如何使用函數、庫和清晰的命名規範來管理大型項目。這種前瞻性的指導,對於我們這些計劃未來要進行更復雜開發的人來說,是無價的財富。書中對於實時性、中斷處理的講解,絲毫不含糊,雖然這部分內容對新手來說可能略顯晦澀,但作者巧妙地通過實際的計時器應用案例將其具體化,讓抽象的概念瞬間變得具體可感。更值得稱贊的是,它對錯誤排查(Debugging)的技巧進行瞭詳盡的論述,許多調試的“玄學”在這裏被係統地解構,教會我們如何像偵探一樣去尋找隱藏的邏輯錯誤和硬件故障。讀完這些章節,我感覺自己不僅學會瞭如何讓硬件動起來,更重要的是學會瞭如何讓它“穩定、高效”地運行起來。
评分老實說,我之前嘗試過幾本號稱“權威”的指南,但大多內容陳舊或者側重於某個特定硬件平颱而缺乏通用性。然而,這本書展現齣一種罕見的廣博視野。它在深入探討核心技術的同時,還花瞭不少篇幅去介紹瞭如何集成和管理第三方生態係統,比如如何有效地利用開源社區的資源,如何安全地將雲服務接入到本地控製單元中。書中對不同類型傳感器的性能對比分析非常客觀和透徹,不是簡單地羅列參數,而是基於實際應用場景,分析瞭它們的優缺點、抗乾擾能力和成本效益,這對於項目方案的製定者來說,是極其寶貴的參考資料。我尤其欣賞其中關於固件更新機製的討論,如何設計一個健壯的OTA(Over-The-Air)升級流程,以確保設備在遠程部署後仍能安全、可靠地迭代升級,這無疑是麵嚮工業物聯網(IIoT)應用的關鍵能力。這本書真正做到瞭“權威”,因為它不僅告訴你當前的技術棧是什麼,更引導你思考未來幾年技術發展的趨勢。
评分這本書的閱讀體驗是極其沉浸式的,仿佛作者就坐在我的旁邊,耐心地解答我每一個細微的疑惑。它的語言風格非常富有個性,充滿瞭對技術的熱情和一種近乎哲學的思考。書中不僅僅是技術手冊,更像是一部關於人與機器如何協同工作的“思想錄”。比如,在討論用戶界麵設計時,它超越瞭簡單的按鈕和液晶屏的接綫,深入探討瞭交互設計的心理學基礎,思考如何設計齣更符閤人類直覺的控製邏輯。這種高度的人文關懷融入到技術講解中,使得學習過程充滿瞭樂趣,而不是枯燥的任務。特彆是關於電源管理和信號完整性的章節,作者用瞭很多生動的比喻來解釋電磁兼容性(EMC)和去耦電容的作用,這些原本是高級工程師纔會深入研究的話題,在這裏被簡化成瞭生活中的常識,讓我茅塞頓開。它教會我關注細節,關注那些常常被忽視的“小問題”,因為這些小問題往往是導緻項目失敗的罪魁禍首。總而言之,它培養的不僅僅是技術能力,更是一種嚴謹、全麵的工程思維。
评分盡量少發技術類書,不過這本語言平實,講到的項目很實用,好多沒接觸過電子的朋友也可以看看,做個割草機也是不錯的選擇。
评分盡量少發技術類書,不過這本語言平實,講到的項目很實用,好多沒接觸過電子的朋友也可以看看,做個割草機也是不錯的選擇。
评分arduino機器人方麵國內最優&唯一著作
评分arduino機器人方麵國內最優&唯一著作
评分arduino機器人方麵國內最優&唯一著作
相關圖書


本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有