
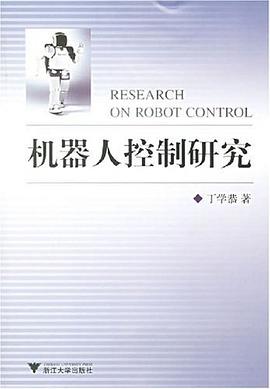

具体描述
本书是作者多年来对机器人控制研究的一些思考及主要机器人控制研究领域的一些重要内容,按照自己设计的体系构成的一本著作。本书从机器人控制的基础概念入手,介绍机器人控制理论及基本问题,尤其从机器人基本控制方法到现代控制技术方面,涵盖了目前机器人控制理论研究上所形成的主要内容和控制方法,最后着重讨论和研究了目前机器人控制领域的一些主要研究成果和控制策略。
作者简介
目录信息
读后感
用户评价
这本书的语言风格着实让我有些摸不着头脑。它似乎试图在学术的严谨与大众的易懂之间架起一座桥梁,结果却两头都有些摇晃不定。书中对于一些前沿概念的阐述,比如仿生学的最新突破或是神经网络的深度挖掘,用词总是显得过于晦涩和专业,仿佛是直接从最新的科研期刊里抽出来的段落未经任何修饰就塞了进来。我作为一名对机器人技术抱有浓厚兴趣的业余爱好者,经常需要停下来查阅大量的背景资料才能勉强跟上作者的思路。更别提那些复杂的数学推导和公式,它们就像是一堵堵高墙,将我这个“门外汉”完全阻隔在了核心内容的外面。如果作者能稍微放慢脚步,用更具启发性的比喻或者更生活化的例子来解释这些复杂的机制,相信这本书的受众面会大大拓宽。目前的叙述方式,更像是面向已经深谙此道的专家群体,对于我们这些渴望入门或提升理解度的读者来说,实在算不上是一次愉快的阅读体验。那种读完后大脑一片空白,只留下“我好像读了很多字,但好像什么都没明白”的感觉,着实令人沮丧。我期待的更多是一种循序渐进的引导,而不是直接被扔进知识的深海里自生自灭。
评分这本书的案例分析部分,老实说,力度明显不足,给人一种“雷声大,雨点小”的印象。它列举了许多当下机器人技术可以应用的场景,从工业自动化到医疗辅助,听起来前景一片光明,但真正深入到每一个案例的细节时,笔墨却明显单薄了许多。比如,当谈及如何解决机器人在非结构化环境下的鲁棒性问题时,书里只是泛泛而谈地提到了“采用更先进的传感器融合算法”,但对于这些算法的具体实现细节、它们在真实世界数据面前可能遇到的挑战,以及作者团队或业界是如何克服这些困难的,却鲜有提及。这使得整个论述停留在了一种宏观的、口号式的层面,缺乏让人信服的实证支撑。阅读时,我不断地在心里追问:这个理论在实际操作中真的能达到预期的效果吗?遇到意外情况怎么办?这些关键的“how”和“why not”的问题,在这本书里常常是被轻轻带过,留下的只是一连串悬而未决的疑问。对于一本以研究为名的书籍,这种对实践细节的疏忽,无疑削弱了其说服力和参考价值。
评分这本书在引用和参考资料方面做得也相当保守和模糊。在许多关键的论点提出时,尽管语言上声称是基于最新的研究成果,但对于这些成果的具体出处,往往只是笼统地标注“有研究表明”或“最新的文献指出”,具体的作者、年份、甚至是期刊名称都付之阙如。这对于严肃的研究者或希望深入挖掘特定技术源头的读者来说,是一个巨大的障碍。我常常因为某个观点引起了我的极大兴趣,却发现无法追溯到最初的原始文献进行二次查阅和验证,这种“信息黑箱”的操作,实在不符合学术规范的要求。它让这本书的可靠性蒙上了一层阴影,让人不禁怀疑,这些论述是否真的站得住脚,还是仅仅是作者的一种个人臆断被包装成了既有事实。提升引文的准确性和规范性,对于一本志在成为行业参考的书籍来说,是至关重要的基础工作,而这本书明显在这方面有所欠缺。
评分从内容的前瞻性和创新性角度来看,这本书给我的感觉是“吃老本”的意味比较浓厚。虽然书中提到了很多成熟的控制理论和已有的技术框架,但对于未来五年、十年内机器人控制领域可能发生的颠覆性变革,比如量子计算在路径规划中的潜在应用,或者完全自主、无需人类干预的自我学习与适应系统,探讨得极其有限,甚至可以说是寥寥数语。它更多地像是一部对过去十年技术成就的总结汇编,而非一份引领未来的技术宣言。阅读过程中,我期待能看到一些“大胆的假设”和“颠覆性的思维实验”,一些真正能激发行业思考的火花,但得到的反馈大多是“将现有技术A与现有技术B进行整合优化”,这种渐进式的改进固然重要,但远不足以支撑起“研究”二字所应有的高度和厚度。对于希望站在技术前沿、预测未来趋势的读者而言,这本书提供的价值可能远低于其厚度和重量所暗示的份量。
评分让我感到非常困惑的是这本书的整体结构安排,它似乎缺乏一个清晰、连贯的主线索来串联起各个章节的内容。读起来的感觉更像是将一系列独立的技术综述拼凑在了一起,章节之间的过渡生硬,逻辑跳跃性太大。有时候,前一章还在讨论基于视觉反馈的精确抓取,下一章却突然跳跃到了关于群体智能和协作机器人的概念探讨,中间没有建立起任何必要的桥梁来解释这种跨越背后的理论关联性。这使得读者很难构建出一个完整的知识体系框架。我不得不频繁地翻阅目录,试图理清作者的思路,但收效甚微。仿佛作者在撰写时,是先完成了各个独立模块的研究报告,然后简单地按照一个不甚合理的顺序将它们装订成册,而没有进行深度的内容整合和主题深化。这种编排方式极大地考验了读者的专注力和知识储备,对于想要系统性学习机器人控制底层逻辑的人来说,无疑是一种折磨。
评分 评分 评分 评分 评分相关图书








本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈图书下载中心 版权所有