
具体描述
内容简介
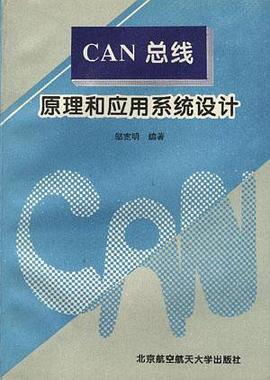
控制器局部网(CAN-ControllerAreaNetwork)是Bosch公司为现代汽车应用领先推出的一种
多主机局部网,由于其卓越性能现已广泛应用于工业自动化、多种控制设备、交通工具、医疗仪器以
及建筑、环境控制等众多部门。控制器局部网将在我国迅速普及推广。
本书对控制器局部网的原理、器件和应用编程以及有关技术规范和国际标准进行了全面、系统
的论述,书中首次透明地公布了一个基于CAN总线的系统模型设计实例,包括系统组成、系统硬件
电路和系统软件设计。山于理论和应用紧密结合和便于自学的特点,本书既可以作为大专院校有关
专业的参考教材和教学参考用书,也可以作为有志于微控制器和总线技术开发及应用人员的实用
参考工具书和自学用书。
作者简介
目录信息
第一章 引论
1.1计算机网络和协议
1.1.1计算机网络
1.1.2协 议
1.1.3计算机网络体系结构
1.2局域网
1.2.1概 述
1.2.2局域网协议
1.3现场总线
1.3.1背景和发展
1.3.2概念和主要特点
1.4控制器局部网(CAN)
1.4.1CAN的分层结构
1.4.2逻辑链路控制(LLC)子层
1.4.3媒体访问控制(MAC)子层
1.4.4物理层
第二章 CAN控制器及有关器件
2.1PHILIPS 82C200CAN控制器
2.1.1硬件结构和功能
2.1.2控制段和报文缓存器
2.1.3总线定时/同步
2.1.4通信协议
2.1.5极限数值
2.1.6电气特性
2.1.7开发支持工具
2.2INTEL82526CAN控制器
2.2.1硬件构成
2.2.2功能描述
2.2.3一个应用实例
2.31NTEL82527CAN控制器
2.4CAN控制器接口――82C250
2.4.1硬件结构和功能
2.4.2极限数值
2.4.3电气特性
2.4.4测试和应用
2.5CAN串行链接I/O器件 82C150
2.5.1硬件结构和功能
2.5.2CAN功能
2.5.3初始化
2.5.4极限数值
2.5.5电气特性
2.5.6P82C150应用
第三章 带有在片CAN的微控制器
3.1微控制器P8XC592
3.1.1硬件构成及其功能
3.1.2CAN控制器结构、功能和特性
3.1.3中断系统
3.1.4P8XC592运行
3.1.5极限数值
3.1.6电气特性
3.1.7EPROM特性
3.1.8CAN应用和开发中的一些问题
3.2微控制器MC68HC05X4/X16/X32和MC68HC70。X4
3.3电磁兼容微控制器P8XCE598
3.3.1硬件结构及其主要功能
3.3.2电磁兼容性
3.3.3极限数值
3.3.4电气特性
3.3.5EPROM特性
3.3.6CAN应用和开发
3.4微控制器87C196CA/CB
3.4.1硬件结构及其主要性能
3.4.287C196CA口功能
3.4.3电气特性
第四章 基于CAN总线的系统设计实例
4.1概 述
4.2系统构成
4.2.1CAN总线通信接口适配卡
4.2.2智能传感器节点
4.2.3最小系统节点
4.3系统软件设计
4.3.1高级语言FranclinC51
4.3.2系统初始化设计
4.3.3上位计算机软件设计
4.3.4CAN总线通信接口适配器软件设计
4.3.5智能传感器节点软件设计
4.3.6最小系统节点软件设计
第五章 控制器局部网技术规范和国际标准
5.1控制器局部网技术规范
5.1.1CAN技术规范2.0A
5.1.2CAN技术规范2.0B
5.2国际标准ISO11898
5.2.1服务及其原语格式
5.2.2物理层
5.2.3监控器
本书中部分英文缩写和中英译名对照索引
主要参考书目和文献
· · · · · · (收起)
读后感
用户评价
这本书的排版和图表设计堪称业界典范。我见过许多技术书籍,要么是图文分离,要么是图表模糊不清,使得理解复杂的时序图成为一场灾难。然而,在这本书中,所有的时序图、状态机图都采用了高对比度的配色方案,关键的事件点(如位填充、仲裁结束、错误标志的置位)都被精确地标记在时间轴上,阅读起来一目了然。特别是关于“位时序”的章节,作者用非常巧妙的示意图展示了数据位在总线上传播时如何被接收节点解析和同步,这种对“时间”这一抽象概念的具象化处理,是很多工程师难以掌握的难点。此外,书中对总线终端匹配电阻的选择和阻抗计算部分,提供了详细的计算公式和实际应用中的经验值范围,这直接解决了我在实际布线中经常遇到的信号反射问题。它不仅告诉我“要加电阻”,更告诉我“应该加多大阻值,以及环境温度对其影响的修正方法”。这本书体现了一种极高的专业素养,它真正关心的是读者能否将书中的知识成功地转化为实际可运行、可调试的工程系统。
这本书的封面设计简洁大气,带着一种工业美感,拿到手里沉甸甸的,就知道分量十足。我本来对CAN总线这个概念有点畏惧,总觉得它高深莫测,是汽车电子和工业自动化领域里“行话”的代表。然而,翻开第一章,作者的叙述方式立刻让我放下了心。他没有一上来就抛出复杂的协议栈和时序图,而是用非常生活化的例子来比喻数据帧的结构和仲裁机制。比如,他把总线上的报文比作一个繁忙的十字路口,每个节点都是等待通行的车辆,而仲裁过程就是交警(优先级机制)的指挥艺术。这种由浅入深的引导,让我这个初学者也能迅速抓住核心概念——“什么叫多主控制下的可靠通信”。特别是关于错误检测和容错机制的章节,作者描绘了一个系统如何在信号干扰或总线短路时,依然能保证关键数据的传输,那种工程上的严谨和巧妙设计,读起来真是令人拍案叫绝。书中的插图清晰明了,很多复杂的电气特性和逻辑门级的实现都被分解成易于理解的图示,避免了纯文字带来的枯燥感。如果说传统的教材是教你“怎么做”,这本书更像是带你走进“为什么这样做”,这对于建立深层次的理解至关重要。我感觉这不仅仅是一本技术手册,更像是一位经验丰富的老工程师在手把手地指导你入门。
这本书的实战性内容远超出了我的预期,它绝不是那种只停留在理论概念上的纸上谈兵之作。在介绍CAN FD(灵活数据速率)的部分,作者并没有仅仅停留在标准的规范介绍,而是深入探讨了在高速数据传输场景下,如何优化报文的ID设计和数据负载的打包策略,这对于我们设计高性能的嵌入式系统简直是救命稻草。我特别关注了书后附带的几个小型项目设计案例,它们涵盖了从最基础的节点配置到复杂的网关设计。案例的描述非常详尽,不仅列出了硬件连接图,更重要的是,它提供了关键的软件初始化代码片段(虽然是用伪代码或C语言实现,但逻辑清晰)。我尝试按照书中的步骤,用手头的一块微控制器搭建了一个简单的CAN节点,用来监控两个虚拟传感器的数据流。书中的调试技巧部分更是干货满满,例如如何利用示波器准确捕捉到报文的位定时误差,以及如何排查非预期的总线关闭状态。这种“纸上得来终觉浅,绝知此事要躬行”的编写理念,让这本书成为了我工具箱里不可或缺的一部分。它弥补了网络上许多教程只讲“能用”而忽略“好用”的缺陷,真正教会了读者如何设计出健壮、高效的通信链路。
这本书的文字风格极其凝练,信息密度非常高,几乎没有一句废话,这对于时间宝贵的专业人士来说是极大的福音。它更像是一本参考手册的升级版,而非传统的教科书。我特别欣赏作者在描述特定技术点时所采用的精准术语和严谨的逻辑推导。例如,在解释差分信号的抗噪性时,作者不仅引用了电磁兼容(EMC)的基本原理,还结合了CAN总线特有的共模抑制比(CMRR)数据进行分析。这种跨学科的知识融合,让原本枯燥的电气原理变得生动且具有实际意义。另一个突出的优点是其对版本演进的清晰梳理。作者没有将所有CAN版本混为一谈,而是清晰地区分了Classic CAN、CAN FD,甚至提及了CAN XL的初步构想,并对比了它们在带宽、错误检测能力上的代际提升。这帮助我明确了在当前项目选型时应该采用何种技术栈,避免了采用过时技术的风险。阅读过程需要时常停下来,拿出计算器或绘图工具进行验证,这充分说明了其内容的可验证性和深度,绝非空泛的理论说教。
我必须承认,这本书的深度和广度非常惊人,它不仅覆盖了CAN协议的基础,更将触角延伸到了整个网络架构的生态系统中。关于CANopen和J1939等上层应用协议的讲解,处理得非常得体。作者没有将这些协议视为额外的负担,而是巧妙地将其融入到整个通信模型中,说明它们如何利用CAN的底层优势来构建更高级别的功能,比如设备管理、网络节点发现和参数化配置。尤其让我印象深刻的是,书中对总线负载均衡和实时性分析的章节。它用统计学的方法分析了在不同报文比例下,系统的最坏情况响应时间(WCET)。对于需要满足严格时间约束的航空或医疗设备开发者来说,这部分内容简直是金矿。它不再是模糊地说“CAN是实时可靠的”,而是给出了量化的指标和分析工具。这种从底层物理层到应用层协议栈的完整脉络梳理,使得读者能够建立起一个完整的知识体系,不再是零散的技术点拼凑。阅读这本书,就像是攀登一座知识的高山,虽然过程需要专注,但一旦登顶,视野豁然开朗,对整个嵌入式通信领域的认知都得到了质的提升。