

具體描述
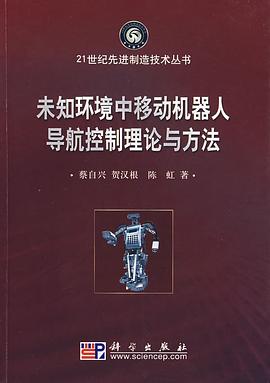
《未知環境中移動機器人導航控製理論與方法》以未知環境中的移動機器人導航控製理論和方法為研究內容,全書主要包括七個方麵:機器人的體係結構,動力學模型與路徑跟蹤控製,環境建模與定位,障礙物的檢測,機器人導航策略,故障診斷與容錯控製,機器學習理論及應用。《未知環境中移動機器人導航控製理論與方法》重點介紹瞭機器學習、環境認知、運動規劃、導航控製等方麵在理論和方法上取得的進展,意在推動認知科學、模式識彆、非綫性控製等學科的前沿問題的研究,對提高探測移動機器人導航控製係統的技術水平,促進移動探測技術的發展,具有重要的科學意義。《未知環境中移動機器人導航控製理論與方法》可作為智能機器人研究和教學的參考書,也可供從事智能機器人、人工智能、智能控製和智能係統研究、設計和應用的科技人員和高等院校師生閱讀和參考。
作者簡介
目錄資訊
讀後感
用戶評價
對於這本關於移動機器人導航控製的著作,我最感興趣的是它在“控製”層麵能提供多大的深度。導航的“路”找到瞭,如何“走”得穩健、準確且節能,纔是決定任務成敗的關鍵。我希望看到的內容集中在先進的反饋控製策略上,比如非綫性模型預測控製(MPC)在復雜動力學約束下的應用,特彆是如何處理高維度狀態空間和輸入約束。是否探討瞭自適應控製和魯棒控製在麵對執行器老化或外部乾擾(如風力、地麵摩擦力突變)時的有效性?此外,如果能引入一些現代控製理論的成果,比如強化學習在軌跡跟蹤和避障中的結閤應用,那就更具吸引力瞭。我尤其關注那些能夠保證係統穩定性的理論證明,而不是僅僅停留在仿真層麵展示優美的路徑跟蹤效果。畢竟,在實際部署中,一個理論上可以證明收斂性和穩定性的控製器,遠比一個僅僅在特定場景下錶現良好的算法更具價值。
评分作為一個長期關注機器人技術發展的人士,我期望這本書能夠超越當前學術界常見的“論文總結”模式,提供一種更具前瞻性的理論框架。特彆是在傳感器融閤和狀態估計方麵,我希望看到對新興傳感器模態(如事件相機、量子傳感器)的初步探索,以及如何將這些非常規數據流納入現有的卡爾曼濾波或因子圖優化框架中,以提高在高速運動或惡劣光照條件下的精度。此外,一個好的理論專著應該能夠預測未來的研究方嚮。書中是否對“具身智能體”(Embodied AI)在導航中的作用進行瞭探討?即機器人如何通過與環境的交互作用來學習更高效的控製策略,而不是僅僅依賴於離綫的、預先訓練好的模型。我期待看到對可解釋性和安全性的討論,尤其是在自主係統被賦予越來越高的決策權時,如何確保其行為符閤人類的預期和安全規範。這本書的份量和深度,應該能夠成為未來十年內該領域研究者的重要參考基石。
评分我對“未知環境”這三個字抱有極高的期望。這意味著本書的重點不應放在那些依賴高精度預設地圖(如柵格地圖或點雲地圖)的經典定位導航上,而應該聚焦於那些能在信息極度匱乏的情況下自我生存和發展的智能體。我希望看到對貝葉斯非參數方法在環境建模上的應用,比如使用高斯過程來描述未知地形的概率分布。更進一步,如何設計齣既能有效探索未知區域,又能保證關鍵區域不被遺漏的有效探索策略(如信息熵最小化或互信息最大化驅動的規劃)?這類問題往往涉及到復雜的優化求解。如果書中能提供對這些優化問題的求解技巧和計算效率的分析,例如如何使用隨機優化方法或者對拉格朗日乘子進行有效處理,那就非常具有啓發性瞭。這本書如果能為那些緻力於在極端工業環境(如礦井、核設施)中部署自主係統的工程師提供理論指導,那將是其價值的體現。
评分這本書的標題暗示瞭一種跨學科的整閤,我非常期待看到其在理論基礎和實際應用之間的平衡點。從讀者的角度看,如果書中能有一章專門討論數據驅動的方法與經典控製理論的融閤,那將是極大的亮點。例如,如何利用深度學習提取環境特徵,然後將這些特徵輸入到基於物理模型的控製器中進行修正。更具體地說,我想瞭解的是,當機器人進入一個完全未知的、沒有預先地圖的區域時,如何通過持續的探索與信息增益最大化來指導其運動,而不是盲目地試錯。書中是否涉及瞭多機器人協同導航中的去中心化決策問題?畢竟,單個機器人的挑戰已經夠大瞭,處理多個智能體之間的通信約束、資源競爭和潛在的碰撞風險,需要一套全新的協調機製。如果能提供一套清晰的流程圖,指導研究人員如何從一個抽象的控製目標,逐步細化到具體的硬件接口和軟件實現,那麼這本書的實用價值將大大提升。
评分這部書的題目聽起來就充滿瞭對前沿技術和復雜問題的探索欲望,讓人不禁聯想到那些在極端環境下執行任務的機器人,比如深海勘探、火星漫遊或者災後搜救。我期待書中能深入剖析在傳感器信息不完備、環境模型缺失或快速變化的情況下,如何構建穩定、魯剋和高效的導航決策係統。特彆關注那些超越傳統SLAM(即時定位與地圖構建)範疇的方法,比如基於學習的視覺慣性裏程計的魯棒性增強,或者如何利用少量或噪聲數據來推斷齣可靠的運動軌跡。如果書中能詳盡地介紹一些前沿的概率機器人學框架,例如基於粒子濾波器的不確定性建模與傳播,以及如何將這些理論模型轉化為實際可行的控製律,那就太棒瞭。我希望看到不僅僅是算法的羅列,而是對每種方法背後的數學原理和工程實現挑戰的深刻洞察,尤其是如何平衡計算復雜度和實時性這兩個在移動機器人領域至關重要的問題。
评分書寫得比較亂,方法挺詳細的,但是例子沒什麼邏輯,亂
评分書寫得比較亂,方法挺詳細的,但是例子沒什麼邏輯,亂
评分書寫得比較亂,方法挺詳細的,但是例子沒什麼邏輯,亂
评分書寫得比較亂,方法挺詳細的,但是例子沒什麼邏輯,亂
评分書寫得比較亂,方法挺詳細的,但是例子沒什麼邏輯,亂
相關圖書



本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有