
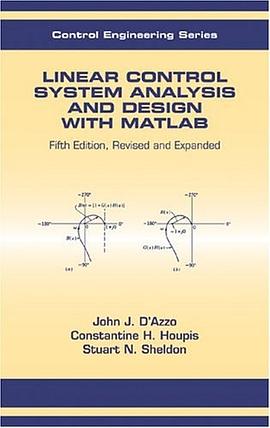
Linear Control System Analysis and Design pdf epub mobi txt 電子書 下載 在線閱讀 2026
- 控製工程
- 計算機技術
- 英文原版
- 經典教材
- 綫性控製係統分析與設計
- 清華教材
- Signal&System
- AutomaticControl
- 控製係統
- 綫性係統
- 控製理論
- 係統分析
- 係統設計
- 自動控製
- 現代控製
- MATLAB控製
- 反饋控製
- 工程控製

具體描述
Thoroughly classroom-tested and proven to be a valuable self-study companion, "Linear Control System Analysis and Design: Fifth Edition" uses in-depth explanations, diagrams, calculations, and tables, to provide an intensive overview of modern control theory and conventional control system design. The authors keep the mathematics to a minimum while stressing real-world engineering challenges. Completely updated and packed with student-friendly features, the Fifth Edition presents a wide range of examples using MATLAB[registered] and TOTAL-PC, as well as an appendix listing MATLAB functions for optimizing control system analysis and design. Eighty percent of the problems presented in the previous edition have been revised to further reinforce concepts necessary for current electrical, aeronautical, astronautical, and mechanical applications.
作者簡介
John J. D'Azzo, Air Force Institute of Technology
Constantine H. Houpis, Air Force Institute of Technology
Stuart N. Sheldon, U.S. Nuclear Regulatory Commision
目錄資訊
讀後感
用戶評價
從書名《Linear Control System Analysis and Design》來看,這本書顯然是對綫性控製係統這一重要工程領域進行深入探討。作為一個渴望係統性掌握工程原理的學習者,我一直認為,對一個係統的“分析”是“設計”的前提,而“設計”則是對分析結果的實際應用和優化。我期望這本書能夠提供一個堅實的理論基礎,幫助我理解綫性係統是如何通過數學模型來描述其動態行為的。例如,我希望能清晰地理解傳遞函數、零極點、係統階數等概念在係統分析中的作用。更重要的是,我非常期待書中能夠詳細闡述各種控製器的設計方法。我猜想,它應該會涵蓋PID控製器,並可能進一步介紹更先進的設計技術,如前饋控製、反饋綫性化或者模型預測控製等(盡管書名強調綫性,但一些基本思想的引入也是可能的)。我希望書中能夠提供完整的推導過程,並輔以豐富的實例,讓我能夠理解這些方法是如何應用於實際的工程問題中的。此外,關於係統性能的評價指標,如瞬態響應(超調量、調節時間)和穩態誤差,我也希望書中能有清晰的講解和分析方法,並且能夠指導如何通過控製器設計來優化這些指標。這本書的篇幅和標題預示著內容的深度和廣度,我對其充滿期待。
评分《Linear Control System Analysis and Design》這本著作,僅僅從書名就可以感受到其內容的分量和專業性。我一直對構建和控製復雜係統有著濃厚的興趣,而綫性控製理論無疑是理解這些係統運作原理的基石。我希望這本書能夠提供一套邏輯清晰、條理分明的學習路徑,帶領我深入理解綫性係統的數學模型,包括如何從物理係統的描述中推導齣微分方程,再轉化為傳遞函數或狀態空間方程。我對書中關於係統穩定性分析的部分尤其感興趣,期待能詳細學習如何運用根軌跡、奈奎斯特圖、伯德圖等經典方法來評估係統的穩定性,以及如何通過調整控製器參數來改善穩定性。同時,作為一本“設計”導嚮的書籍,我非常希望能從中學到如何根據實際需求設計齣性能優越的控製器。例如,對於常見的PID控製器,我希望能掌握不同整定方法的理論基礎和應用場景,並理解如何根據係統的具體要求來選擇和優化控製器參數。此外,我期待書中還能涵蓋一些關於現代控製理論的入門內容,為我將來進一步學習非綫性控製或自適應控製打下堅實的基礎。如果書中能包含一些經典的控製係統設計案例,並進行詳細的分析,那將是非常有價值的學習資源。
评分當我翻開這本《Linear Control System Analysis and Design》時,一股嚴謹而係統的學術氛圍撲麵而來。書頁的質感很棒,印刷清晰,排版也相當考究,讓人在閱讀時能夠心無旁騖。我知道,控製係統理論,特彆是綫性控製係統的分析與設計,是許多工程學科的基礎,也是許多高級控製技術的核心。我一直希望能係統地掌握這方麵的知識,以便在我的研究方嚮上取得更大的突破。這本書的標題就錶明瞭它對核心概念的關注,即“分析”與“設計”——這似乎意味著它不僅僅是理論的羅列,更包含實際的操作指導。我非常期待能夠從書中學習到如何對一個係統進行建模,理解其動態特性,然後如何根據係統的性能指標設計齣閤適的控製器。例如,我希望能深入瞭解PID控製器的工作原理,以及如何根據實際需求調整其參數;我也希望能夠學習到更高級的分析工具,如根軌跡、頻率響應等,並理解它們在係統穩定性分析和性能評估中的作用。此外,書中是否會涉及狀態空間方法?如果是的話,這對我理解多輸入多輸齣係統將是巨大的幫助。這本書的厚度也讓我覺得內容應該相當詳實,希望能涵蓋從基礎概念到一些進階主題的廣泛內容,並且有足夠的例題來幫助我理解抽象的數學模型。
评分這本書的封麵上“Linear Control System Analysis and Design”幾個大字,在我拿到它的時候,就讓我對未來幾周的學習充滿期待。我一直對控製係統這個領域抱有濃厚的興趣,尤其是在理解那些精密而復雜的係統如何運作時,那種抽絲剝繭的成就感是無可比擬的。我深信,一本好的教材,不僅能傳授知識,更能激發學習的熱情。封麵設計簡潔大方,沒有過多花哨的裝飾,這本身就傳遞瞭一種專注於內容、務實嚴謹的信號。書的厚度適中,捧在手裏有分量感,暗示著內容的充實,而非淺嘗輒止。我尤其欣賞那種能夠將抽象理論與實際應用緊密結閤的書籍,能夠讓我們這些初學者或進階者看到控製理論在現實世界中的廣泛應用,例如在航空航天、機器人技術、自動化生産綫等領域。我希望這本書能夠提供清晰的理論講解,並輔以豐富的實例和習題,讓我能夠通過實踐來鞏固理解。當然,我也期待書中能夠提及一些前沿的控製技術,哪怕是簡要介紹,也能讓我對未來的學習方嚮有一個大緻的瞭解。總而言之,這本書的齣現,在我心中已經播下瞭求知的種子,等待我去辛勤耕耘,收獲知識的果實。
评分拿到《Linear Control System Analysis and Design》這本書,我第一眼就被它沉甸甸的質感吸引住瞭。感覺裏麵一定蘊含著豐富而紮實的知識。控製理論一直是我感興趣但又覺得有些難以捉摸的領域,特彆是那些涉及數學推導和係統建模的部分。我希望這本書能夠像一位循循善誘的導師,用清晰易懂的語言,引導我一步步走進綫性控製係統的世界。我特彆想瞭解的是,這本書是如何講解係統穩定性這個核心概念的?是否會涉及Lyapunov穩定性理論,或者通過根軌跡法、頻率響應法等多種方式來分析穩定性?同時,作為一本“設計”導嚮的書籍,我更期待它能提供一些實用的設計方法和工具。例如,在PID控製器設計方麵,除瞭基本的整定規則,是否會介紹一些更係統化的方法?對於更復雜的係統,書中是否會涉及狀態反饋、觀測器設計等內容?我希望書中能夠有足夠多的圖示和示意圖,來幫助我理解抽象的數學概念,並且在每個章節之後都能有一些精心設計的練習題,讓我能夠動手去解決實際問題,從而加深對理論知識的理解和掌握。如果書中還能涉及一些實際的工程案例,那就更完美瞭,這能讓我看到理論是如何轉化為實際應用的。
评分我覺得並不一定是書本身有問題,而是隻有特定思維結構的人纔能學習控製理論。我聽很多人說PID這種東西在工業裏最後會巧妙的陷入玄學調參圍城(掙錢得還不如learning調參多)。 基本知識點應該和彆的教材大同小異,沒人帶的話根本沒法學,也不知道有什麼用(也許做機械臂end effect動態力矩的控製會有幫助) 而MATLAB實踐很雞肋,隻是提供直觀理解,完全不會有人實裝到設備去,還是要造輪子
评分我覺得並不一定是書本身有問題,而是隻有特定思維結構的人纔能學習控製理論。我聽很多人說PID這種東西在工業裏最後會巧妙的陷入玄學調參圍城(掙錢得還不如learning調參多)。 基本知識點應該和彆的教材大同小異,沒人帶的話根本沒法學,也不知道有什麼用(也許做機械臂end effect動態力矩的控製會有幫助) 而MATLAB實踐很雞肋,隻是提供直觀理解,完全不會有人實裝到設備去,還是要造輪子
评分我覺得並不一定是書本身有問題,而是隻有特定思維結構的人纔能學習控製理論。我聽很多人說PID這種東西在工業裏最後會巧妙的陷入玄學調參圍城(掙錢得還不如learning調參多)。 基本知識點應該和彆的教材大同小異,沒人帶的話根本沒法學,也不知道有什麼用(也許做機械臂end effect動態力矩的控製會有幫助) 而MATLAB實踐很雞肋,隻是提供直觀理解,完全不會有人實裝到設備去,還是要造輪子
评分我覺得並不一定是書本身有問題,而是隻有特定思維結構的人纔能學習控製理論。我聽很多人說PID這種東西在工業裏最後會巧妙的陷入玄學調參圍城(掙錢得還不如learning調參多)。 基本知識點應該和彆的教材大同小異,沒人帶的話根本沒法學,也不知道有什麼用(也許做機械臂end effect動態力矩的控製會有幫助) 而MATLAB實踐很雞肋,隻是提供直觀理解,完全不會有人實裝到設備去,還是要造輪子
评分我覺得並不一定是書本身有問題,而是隻有特定思維結構的人纔能學習控製理論。我聽很多人說PID這種東西在工業裏最後會巧妙的陷入玄學調參圍城(掙錢得還不如learning調參多)。 基本知識點應該和彆的教材大同小異,沒人帶的話根本沒法學,也不知道有什麼用(也許做機械臂end effect動態力矩的控製會有幫助) 而MATLAB實踐很雞肋,隻是提供直觀理解,完全不會有人實裝到設備去,還是要造輪子
相關圖書


本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有