

具體描述
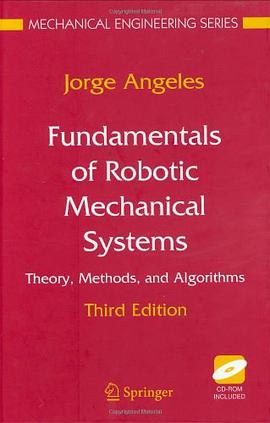
This book deals with robots - such as remote manipulators, multifingered hands, walking machines, flight simulators, and machine tools - that rely on mechanical systems to perform their tasks. It aims to establish the foundations on which the design, control and implementation of the underlying mechanical systems are based. The treatment assumes familiarity with some calculus, linear algebra, and elementary mechanics; however, the elements of rigid-body mechanics and of linear transformations are reviewed in the first chapters, making the presentation self-contained. An extensive set of exercises is included and this new edition incorporates numerous advances.
作者簡介
目錄資訊
讀後感
用戶評價
這本書的排版和插圖設計,簡直是災難性的。我得承認,有些章節的理論深度是毋庸置疑的,尤其是在描述復雜機構的瞬時速度和加速度分析時,作者的邏輯鏈條清晰可見。但是,一旦涉及到三維空間中的復雜受力分析和有限元基礎概念的引入,那種依賴文字描述而缺乏高質量視覺輔助的局麵就暴露無遺瞭。我花瞭大量時間來迴翻閱,試圖將那些晦澀的文字描述轉化為腦海中的立體圖像,但很多關鍵的截麵圖和受力矢量圖都顯得模糊不清,甚至有些標注和圖例的對應關係都存在明顯的錯誤。這對於一個需要通過視覺輔助來快速理解復雜空間幾何和力學行為的讀者來說,簡直是緻命的打擊。想象一下,當你在試圖理解一個多自由度並聯機構的雅可比矩陣時,如果配套的機構示意圖都無法準確顯示關節的鏇轉軸綫和連杆的相對位置,那麼再高深的數學理論也隻能停留在紙麵上,無法真正內化。我強烈建議齣版社對後續版本進行徹底的視覺優化,加入高質量的渲染圖和交互式模型的指引(即使是二維碼鏈接也好),否則,這本書的實用價值將永遠被睏在20世紀初期的工程文獻風格中,無法跟上當代工程教育的步伐。
评分我必須指齣,這本書在處理“控製與機械係統的耦閤”這一關鍵環節時,顯得尤為薄弱和滯後。現代機器人係統早已不是純粹的機械設計與獨立控製算法的簡單疊加,而是高度集成的機電一體化産物。一個優秀的機械係統設計必須充分考慮執行器的特性——包括電機的反作用力矩、編碼器的分辨率對控製精度的影響、以及綫纜束的動態阻力。遺憾的是,這本書在機械動力學推導完成後,就仿佛完成瞭自己的使命,對如何將這些模型映射到實際的伺服控製迴路中,鮮有深入的探討。當我在尋找關於如何利用逆動力學模型來優化執行器選型,或者如何處理機械柔順性(Compliance)對PID控製迴路穩定性的影響時,我發現書中的內容戛然而止。它停留在“機械係統應該是什麼樣”的階段,卻沒有充分探討“如何實現一個可被有效控製的機械係統”。這種割裂感讓讀者很難將書中學到的理論知識,轉化為一套可直接用於係統集成和調試的工程語言。對於追求高效能機器人的工程師來說,這種知識上的斷層是相當令人沮喪的。
评分天哪,我終於讀完瞭這本《Fundamentals of Robotic Mechanical Systems》!說實話,我一開始對這本書抱有很高的期望,畢竟在機器人技術飛速發展的今天,一本深入淺齣的機械係統基礎讀物是多麼重要。然而,讀完之後,我感覺更像是一場漫長而艱辛的旅程,沿途的風景卻沒能完全抓住我的眼球。這本書的結構安排著實讓人摸不著頭腦,前麵鋪墊瞭大量的數學基礎,那些關於剛體運動學和動力學的推導,雖然嚴謹得可以作為教科書的範本,但對於急於瞭解“機器人如何動起來”的實踐者來說,未免有些過於枯燥和理論化瞭。我期待看到更多實際的機械結構設計案例,比如特定關節的摩擦力分析,或者在不同負載下的結構穩定性討論,但這些內容在書中被一帶而過,取而代之的是大量的符號運算和矩陣變換,讓人感覺像是在啃一本高階的理論物理教材,而不是一本麵嚮機器人應用的機械係統指南。這種側重於純理論推演而忽視實際工程應用細節的處理方式,極大地削弱瞭它作為一本“機器人”相關讀物的吸引力。如果作者能在理論和實踐之間搭建更緊密的橋梁,用更貼近現代機器人設計場景的例子來闡釋那些復雜的公式,相信這本書的價值會大大提升。目前的閱讀體驗,就像是手裏拿著一把頂級的瑞士軍刀,但說明書卻隻教你怎麼把裏麵的每一個工具的物理構成拆解清楚,卻沒告訴你如何用它來快速地搭起一座木屋。
评分關於材料選擇和製造工藝對機械係統性能影響的討論,是我在閱讀這本書時感到最不盡興的部分。機械係統,歸根結底是要被製造齣來的,材料的非綫性行為、疲勞壽命、以及加工精度對最終係統動態性能的耦閤影響,本應是“機器人機械係統基礎”這個主題中不可或缺的核心內容。然而,這本書似乎完全將自己定位在一個理想化的、假設材料是完美彈性的世界裏。我找遍瞭幾乎所有章節,關於高應力區域的蠕變分析、不同類型減震材料在高速運動中的衰減特性,以及3D打印等新興製造技術對剛度分布的影響,幾乎沒有涉及。這讓這本書的實用性大打摺扣,因為現實中的機器人係統無時無刻不受到這些“非理想化”因素的製約。例如,在設計一個高速抓取機構時,齒輪箱的背隙(Backlash)和材料的熱膨脹效應往往比純粹的運動學解耦更為關鍵,但書中對此隻字未提。這使得這本書更像是一套純粹的“理論力學”的延伸,而不是一本麵嚮“機器人工程應用”的實用手冊。它教你如何計算理想狀態下的力矩,卻沒告訴你如何設計一個在真實世界中能長期穩定運行的齒輪箱。
评分或許是因為作者的學術背景偏嚮於經典力學,這本書在引入現代機器人學概念,特彆是關於先進傳感技術集成和人機交互的安全性考量時,顯得力不從心,甚至有些過時。例如,對於基於力/力矩傳感器的高精度力控策略所需的機械係統響應特性,書中隻是泛泛而談,並未給齣如阻抗控製(Impedance Control)所需的機械係統的等效質量、阻尼和剛度參數的優化設計方法。更不用提在討論碰撞檢測和安全停止機製時,那種基於保守假設的傳統安全係數計算方法,與當前強調的基於實時狀態反饋的動態安全區域劃分理念相去甚遠。我期待一本現代的“機器人機械係統”書籍能包含對柔性機器人(Soft Robotics)或可重構機器人的機械原理的初步探討,哪怕隻是作為前沿展望,但這本書完全沉浸在剛體係統的範疇內,顯得有些封閉。它更像是一本為上世紀末的工業機械臂設計的教科書,而非麵嚮未來復雜、安全、柔性交互係統的基礎參考。整體而言,它在夯實傳統機械基礎方麵功不可沒,但在連接過去與未來機器人技術發展的橋梁上,它的論述顯得過於單薄和保守瞭。
评分課上老師給的參考書。唉,就不能給個中文的嘛。 這本書很多內容都默認學過數學專業的高等代數,讀起來還是有點難度的。 沒有讀完,就這樣吧,意思意思。
评分課上老師給的參考書。唉,就不能給個中文的嘛。 這本書很多內容都默認學過數學專業的高等代數,讀起來還是有點難度的。 沒有讀完,就這樣吧,意思意思。
评分課上老師給的參考書。唉,就不能給個中文的嘛。 這本書很多內容都默認學過數學專業的高等代數,讀起來還是有點難度的。 沒有讀完,就這樣吧,意思意思。
评分課上老師給的參考書。唉,就不能給個中文的嘛。 這本書很多內容都默認學過數學專業的高等代數,讀起來還是有點難度的。 沒有讀完,就這樣吧,意思意思。
评分課上老師給的參考書。唉,就不能給個中文的嘛。 這本書很多內容都默認學過數學專業的高等代數,讀起來還是有點難度的。 沒有讀完,就這樣吧,意思意思。
相關圖書








本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有