
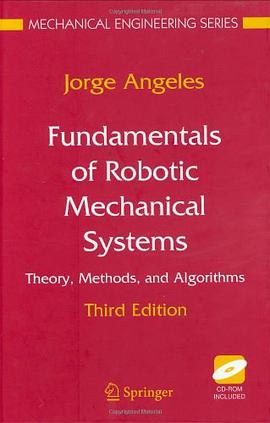

具体描述
This book deals with robots - such as remote manipulators, multifingered hands, walking machines, flight simulators, and machine tools - that rely on mechanical systems to perform their tasks. It aims to establish the foundations on which the design, control and implementation of the underlying mechanical systems are based. The treatment assumes familiarity with some calculus, linear algebra, and elementary mechanics; however, the elements of rigid-body mechanics and of linear transformations are reviewed in the first chapters, making the presentation self-contained. An extensive set of exercises is included and this new edition incorporates numerous advances.
作者简介
目录信息
读后感
用户评价
这本书的排版和插图设计,简直是灾难性的。我得承认,有些章节的理论深度是毋庸置疑的,尤其是在描述复杂机构的瞬时速度和加速度分析时,作者的逻辑链条清晰可见。但是,一旦涉及到三维空间中的复杂受力分析和有限元基础概念的引入,那种依赖文字描述而缺乏高质量视觉辅助的局面就暴露无遗了。我花了大量时间来回翻阅,试图将那些晦涩的文字描述转化为脑海中的立体图像,但很多关键的截面图和受力矢量图都显得模糊不清,甚至有些标注和图例的对应关系都存在明显的错误。这对于一个需要通过视觉辅助来快速理解复杂空间几何和力学行为的读者来说,简直是致命的打击。想象一下,当你在试图理解一个多自由度并联机构的雅可比矩阵时,如果配套的机构示意图都无法准确显示关节的旋转轴线和连杆的相对位置,那么再高深的数学理论也只能停留在纸面上,无法真正内化。我强烈建议出版社对后续版本进行彻底的视觉优化,加入高质量的渲染图和交互式模型的指引(即使是二维码链接也好),否则,这本书的实用价值将永远被困在20世纪初期的工程文献风格中,无法跟上当代工程教育的步伐。
评分或许是因为作者的学术背景偏向于经典力学,这本书在引入现代机器人学概念,特别是关于先进传感技术集成和人机交互的安全性考量时,显得力不从心,甚至有些过时。例如,对于基于力/力矩传感器的高精度力控策略所需的机械系统响应特性,书中只是泛泛而谈,并未给出如阻抗控制(Impedance Control)所需的机械系统的等效质量、阻尼和刚度参数的优化设计方法。更不用提在讨论碰撞检测和安全停止机制时,那种基于保守假设的传统安全系数计算方法,与当前强调的基于实时状态反馈的动态安全区域划分理念相去甚远。我期待一本现代的“机器人机械系统”书籍能包含对柔性机器人(Soft Robotics)或可重构机器人的机械原理的初步探讨,哪怕只是作为前沿展望,但这本书完全沉浸在刚体系统的范畴内,显得有些封闭。它更像是一本为上世纪末的工业机械臂设计的教科书,而非面向未来复杂、安全、柔性交互系统的基础参考。整体而言,它在夯实传统机械基础方面功不可没,但在连接过去与未来机器人技术发展的桥梁上,它的论述显得过于单薄和保守了。
评分我必须指出,这本书在处理“控制与机械系统的耦合”这一关键环节时,显得尤为薄弱和滞后。现代机器人系统早已不是纯粹的机械设计与独立控制算法的简单叠加,而是高度集成的机电一体化产物。一个优秀的机械系统设计必须充分考虑执行器的特性——包括电机的反作用力矩、编码器的分辨率对控制精度的影响、以及线缆束的动态阻力。遗憾的是,这本书在机械动力学推导完成后,就仿佛完成了自己的使命,对如何将这些模型映射到实际的伺服控制回路中,鲜有深入的探讨。当我在寻找关于如何利用逆动力学模型来优化执行器选型,或者如何处理机械柔顺性(Compliance)对PID控制回路稳定性的影响时,我发现书中的内容戛然而止。它停留在“机械系统应该是什么样”的阶段,却没有充分探讨“如何实现一个可被有效控制的机械系统”。这种割裂感让读者很难将书中学到的理论知识,转化为一套可直接用于系统集成和调试的工程语言。对于追求高效能机器人的工程师来说,这种知识上的断层是相当令人沮丧的。
评分天哪,我终于读完了这本《Fundamentals of Robotic Mechanical Systems》!说实话,我一开始对这本书抱有很高的期望,毕竟在机器人技术飞速发展的今天,一本深入浅出的机械系统基础读物是多么重要。然而,读完之后,我感觉更像是一场漫长而艰辛的旅程,沿途的风景却没能完全抓住我的眼球。这本书的结构安排着实让人摸不着头脑,前面铺垫了大量的数学基础,那些关于刚体运动学和动力学的推导,虽然严谨得可以作为教科书的范本,但对于急于了解“机器人如何动起来”的实践者来说,未免有些过于枯燥和理论化了。我期待看到更多实际的机械结构设计案例,比如特定关节的摩擦力分析,或者在不同负载下的结构稳定性讨论,但这些内容在书中被一带而过,取而代之的是大量的符号运算和矩阵变换,让人感觉像是在啃一本高阶的理论物理教材,而不是一本面向机器人应用的机械系统指南。这种侧重于纯理论推演而忽视实际工程应用细节的处理方式,极大地削弱了它作为一本“机器人”相关读物的吸引力。如果作者能在理论和实践之间搭建更紧密的桥梁,用更贴近现代机器人设计场景的例子来阐释那些复杂的公式,相信这本书的价值会大大提升。目前的阅读体验,就像是手里拿着一把顶级的瑞士军刀,但说明书却只教你怎么把里面的每一个工具的物理构成拆解清楚,却没告诉你如何用它来快速地搭起一座木屋。
评分关于材料选择和制造工艺对机械系统性能影响的讨论,是我在阅读这本书时感到最不尽兴的部分。机械系统,归根结底是要被制造出来的,材料的非线性行为、疲劳寿命、以及加工精度对最终系统动态性能的耦合影响,本应是“机器人机械系统基础”这个主题中不可或缺的核心内容。然而,这本书似乎完全将自己定位在一个理想化的、假设材料是完美弹性的世界里。我找遍了几乎所有章节,关于高应力区域的蠕变分析、不同类型减震材料在高速运动中的衰减特性,以及3D打印等新兴制造技术对刚度分布的影响,几乎没有涉及。这让这本书的实用性大打折扣,因为现实中的机器人系统无时无刻不受到这些“非理想化”因素的制约。例如,在设计一个高速抓取机构时,齿轮箱的背隙(Backlash)和材料的热膨胀效应往往比纯粹的运动学解耦更为关键,但书中对此只字未提。这使得这本书更像是一套纯粹的“理论力学”的延伸,而不是一本面向“机器人工程应用”的实用手册。它教你如何计算理想状态下的力矩,却没告诉你如何设计一个在真实世界中能长期稳定运行的齿轮箱。
评分课上老师给的参考书。唉,就不能给个中文的嘛。 这本书很多内容都默认学过数学专业的高等代数,读起来还是有点难度的。 没有读完,就这样吧,意思意思。
评分课上老师给的参考书。唉,就不能给个中文的嘛。 这本书很多内容都默认学过数学专业的高等代数,读起来还是有点难度的。 没有读完,就这样吧,意思意思。
评分课上老师给的参考书。唉,就不能给个中文的嘛。 这本书很多内容都默认学过数学专业的高等代数,读起来还是有点难度的。 没有读完,就这样吧,意思意思。
评分课上老师给的参考书。唉,就不能给个中文的嘛。 这本书很多内容都默认学过数学专业的高等代数,读起来还是有点难度的。 没有读完,就这样吧,意思意思。
评分课上老师给的参考书。唉,就不能给个中文的嘛。 这本书很多内容都默认学过数学专业的高等代数,读起来还是有点难度的。 没有读完,就这样吧,意思意思。
相关图书








本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈图书下载中心 版权所有