
具体描述
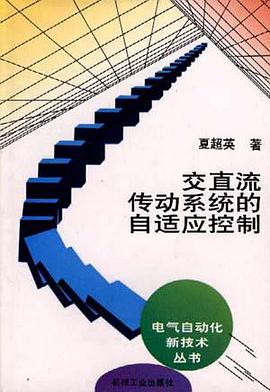
十几年来,电力电子和微电子技术的迅速发展,使得交直流
传动系统的自适应控制问题越来越引起人们的重视,国内外的许
多学者对其投以了极大的关注。本书以正实误差传递函数条件下
的参数调整算法为主线,系统地介绍了交直流传动系统中,被控
对象参数未知或发生未知变化时,自适应问题的研究方法、最新
研究成果和本书作者在这方面所做的工作。全书共七章,主要内
容包括正性系统理论,正实误差传递函数条件下的参数调整算法
和CY猜想,直流传动系统的自适应控制,笼型感应电动机磁链
的自适应观测和参数辨识方法,矢量控制系统的参数自适应设计
方案等。
本书以电气传动自动化领域的工程技术人员和研究人员为主
要读者,也可作为高等院校电气自动化专业的教师、研究生和高
年级学生的参考书。
作者简介
目录信息
《电气自动化新技术从书》序言
前言
第1章 绪论
1.1自适应控制的任务
1.2自适应控制系统的类型
1.3交直流传动系统中的自适应问题
1.4本书的内容和阅读指导
第2章 正实误差模型条件下的参数调整算法
2.1正实函数和正实函数矩阵
2.1.1正实函数
2.1.2正实函数矩阵
2.2正实引理
2.2.1连续时间系统的正实引理
2.2.2离散时间系统的正实引理
2.3连续时间系统的误差模型
2.4离散时间系统的误差模型
2.5超稳定性理论
2.5.1超稳定性的概念
2.5.2超稳定性定理
2.6参数调整算法的扩充
2.7多综合点的误差模型和参数调整算法
2.7.1线性孤立部分传递函数为正实的充分必要条件
2.7.2一些相关结论
2.8CY猜想
第3章 直流传动系统的自适应控制
3.1模型参考自适应控制的Narendra方案
3.1.1问题的描述
3.1.2自适应控制器的代数结构
8.1.3被控对象的相对阶数等于1的情况
3.1.4被控对象的相对阶数等于2的情况
3.1.5被控对象的相对阶数的大于等于3的情况
3.1.6问题讨论
3.2双闭环调速系统自适应的Narendra方案
3.3Goodwin算法
3.3.1问题的描述
3.3.2Goodwin关键性技术引理
3.3.3Goodwin自适应算法1
3.3.4Goodwin自适应算法2
3.3.5Goodwin自适应算法3
3.4离散时间模型的逆稳定性问题
3.5直流调速系统自适应的Goodwin算法
3.6极点配置自校正控制
3.7无纹波有限拍自校正控制
3.8讨论和总结
第4章 笼型感应电动机和磁场定向控制策略
4.1三相感应电动机的数学模型
4.1.1三相感应电动机的基本方程
4.1.2两相系中三相感应电动机的模型
4.2感应电动机的状态方程描述和可控可观性分析
4.2.1感应电动机的状态方程描述
4.2.2可控可观性分析
4.3转速为常值时感应电动机的传递函数
4.3.1静止坐标系中的情况
4.3.2转子坐标系中的情况
4.4磁链的Luenberger观 测器设计
4.4.1转子磁链的Luenberger观测器设计
4.4.2定子磁链的Luenberger观测器设计
4.5磁场定向原理和矢量控制系统
4.6定子磁场定向的矢量控制系统
4.7磁链和转矩开环控制的矢量控制系统
第5章 感应电动机定转子磁链的自适应观测
5.1矢量控制系统对电动机参数的依赖性
5.2感应电动机转子参数的合理假设条件
5.3参数全部未知时转子磁链的自适应观测
5.4部分参数已知时转子磁链的自适应观测
5.5感应电动机定子磁链的自适应观测
5.6用反电动势信号校准转子时间常数
第6章 感应电动机参数的辨识方法
6.1感应电动机的零极点和静态等效电路
6.1.1感应电动机的零极点分布
6.1.2感应电动机的静态等效电路
6.2感应电动机参数离线辨识的阶跃响应方法
6.3恒速运行时感应电动机参数的辨识方法
6.3.1转速恒定未测知时感应电动机的参数辨识
6.3.2转速恒定已测知时感应电动机的参数辨识
6.4变速驱动时感应电动机参数的辨识方法
6.4.1静止坐标系下的辨识算法
6.4.2转子坐标系下的辨识算法
第7章 自适应控制的交流传动系统
7.1拥有转子磁链自适应观测器的矢量控制系统
7.2带有参数辨识器的参数自校正矢量控制系统
7.3转子时间常数自校准的矢量控制系统
7.4无速度传感器矢量控制系统的转速推算原理
7.5无速度传感器矢量控制系统的设计方法
7.6无速度传感器矢量控制系统的参数自适应
7.7讨论和总结
附录
附录A 转子坐标系下转子磁链自适应观测器仿真程序
附录B 变速驱动时感应电动机参数辨识算法仿真程序
参考文献
· · · · · · (收起)
读后感
用户评价
这本书我实在找不到它的踪迹,可能是因为我关注的领域不够广泛,也可能是它只在特定的小圈子里流传,让我无缘一睹其风采。我对“交直流传动系统”这个主题本身是相当好奇的,毕竟在现代工业生产和交通运输中,这种技术无处不在,却又常常隐藏在幕后,不为人所知。我脑海中勾勒出一个大致的轮廓:它应该会深入探讨交直流电机的原理,分析它们在不同工况下的工作特性,并可能涉及到各种功率器件和控制策略的细节。至于“自适应控制”,这四个字更是激发了我的想象。我猜想,这本书应该不仅仅是介绍传统的控制方法,而是会讲解如何让传动系统能够根据环境变化、负载波动甚至是系统自身的磨损情况,自动调整控制参数,从而达到最优的运行效率、最稳定的输出以及最高的可靠性。我设想,书中可能会包含大量的公式推导、系统建模以及仿真分析,用以支持其理论的严谨性。如果这本书真的存在,我非常希望它能提供一些实际应用的案例,例如在电动汽车、机器人、工业机器人或者大型设备中的应用,那样就能更直观地感受到这项技术的神奇之处。遗憾的是,目前我对此书的了解仅限于书名,无法提供任何实质性的评价,这份期待只能暂时搁置。
我一直对《交直流传动系统的自适应控制》这个书名非常感兴趣,尽管我从未真正见过这本书的实体或电子版本。在我看来,这个书名所暗示的内容,绝对是工程技术领域一个极其重要且前沿的话题。交直流传动系统是工业界和交通运输领域的核心技术之一,其稳定性、效率和响应速度直接关系到整个系统的性能。而“自适应控制”则代表了控制理论的最新发展方向,它意味着系统不再是僵化地按照预设的参数运行,而是能够智能地感知周围环境和自身状态的变化,并随之调整控制策略。我设想,这本书可能会深入剖析不同类型的交直流电机,例如同步电机、异步电机、直流电机等,并结合电力电子变流器的最新进展,介绍如何构建一个能够实现高效能量转换的传动系统。而自适应控制的部分,我期待它能详细讲解如何设计出能够实时辨识系统模型、在线估计参数,并根据这些信息动态调整控制器增益的算法。这可能涉及到模糊逻辑、神经网络、遗传算法等人工智能技术在传动控制中的应用。如果书中能提供一些具体的工程实现方案,例如在伺服驱动、风力发电、电动车辆等领域的应用案例,那就再好不过了,能够帮助读者更清晰地理解抽象的理论概念。
关于《交直流传动系统的自适应控制》这本书,我在我的个人专业藏书中和通常的学术检索渠道中,始终未能找到其踪迹。尽管如此,这个书名本身就足以引起我对其中潜在内容的强烈好奇。在我理解中,“交直流传动系统”涵盖了广泛的工程应用,从工业生产线上的自动化设备,到我们日常生活中可见的电动汽车,再到复杂的航空航天设备,都离不开这类技术。而“自适应控制”这个词则为整个主题注入了现代科技的活力。我推测,这本书可能会深入探讨如何构建一个能够独立学习和优化的传动系统,使其在面对不确定性,如传感器噪声、执行器老化、负载波动甚至环境变化时,依然能保持卓越的性能。书中或许会介绍一些先进的控制理论,比如模糊自适应控制、神经网络自适应控制,或者基于模型参考自适应控制(MRAC)等方法,并详细分析它们如何被应用于交直流电机的精确速度、位置或转矩控制。我也设想,书中可能包含一些实用的算法设计技巧,以及如何通过仿真软件(如MATLAB/Simulink)来验证这些自适应控制策略的有效性。如果这本书能够提供一些实际的工程案例,展示自适应控制在提升传动系统效率、鲁棒性和动态响应方面的具体优势,那无疑将是一本极具价值的参考书。
我最近在寻找一本名为《交直流传动系统的自适应控制》的书,但搜索了多家大型书店和在线图书平台,都未能找到。这让我感到有些困惑,因为“交直流传动系统”是工业自动化领域非常基础且重要的组成部分,而“自适应控制”又是提升系统性能的关键技术,这两者的结合本应是学术界和工程界关注的焦点,按理说应该会有不少相关的出版物。我推测,这本书可能是一本非常专业的学术专著,其目标读者群体非常小众,例如某个特定研究方向的博士生或者资深研究人员,所以市面上的流通量非常有限。或许它只在一部分高校图书馆或者研究机构的内部资料库中有收录,不对公众发行。我非常希望能看到这本书,因为我对它所涵盖的内容充满了好奇。我猜测,它可能会深入讲解如何设计出能够实时感知并响应外部干扰和内部参数变化的控制算法,例如利用模糊逻辑、神经网络或者模型预测控制等先进技术来实现自适应。如果书中能够包含详细的仿真实例和实际工程应用的案例分析,那就更完美了,能够帮助我更好地理解理论知识在实践中的落地。目前,我只能根据书名进行各种推测,这份求知欲也因此被暂时搁置,我希望未来能有机会接触到这本书。
关于《交直流传动系统的自适应控制》这本书,我的了解仅限于书名,因此无法进行任何实质性的内容评价。不过,从书名本身,我能够引发一些联想,并对它所可能涵盖的主题产生浓厚的兴趣。首先,“交直流传动系统”本身就是一个非常广阔的领域,它涉及到电机控制、电力电子技术、功率变换等多个方面。这部分的知识对于理解现代工业自动化、新能源汽车、轨道交通等领域至关重要。其次,“自适应控制”的加入,则意味着这本书并非仅仅停留在传统的开环或闭环控制层面,而是可能探讨了更为先进的控制理论和方法。我理解的“自适应控制”是指系统能够在不依赖于精确模型的情况下,根据实际运行的反馈信息,不断调整自身的控制策略,以适应环境变化、负载扰动以及系统参数的漂移。这对于提高传动系统的鲁棒性、精度和效率有着不可估量的价值。例如,在动态变化的负载条件下,自适应控制器能够实时调整电机的转矩和速度,保证输出的稳定;在系统老化或出现小故障时,它也能及时进行补偿,延长设备寿命。因此,如果这本书真的存在,我非常希望能有机会阅读到它,尤其是书中对于自适应控制算法的设计原理、仿真实现以及实际应用案例的详细阐述。