
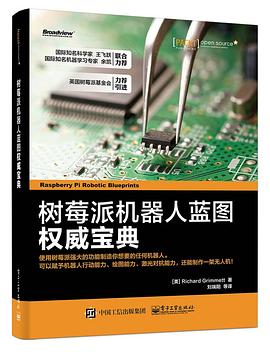

具體描述
樹莓派作為一個微型的電腦被很多人尤其是極客喜歡,《樹莓派機器人藍圖權威寶典》最大的特色是通過七款不同的機器人實例講述瞭怎樣以樹莓派B2作為機器人的大腦打造不同的機器人;《樹莓派機器人藍圖權威寶典》內容全麵,既有遙控小車、自導航尋跡小車、人形機器人,還有會畫、會飛及會玩空氣麯棍球的機器人。每章都從硬件零部件組裝方式、驅動係統的控製、軟件部分的Python源代碼三個方麵手把手地教你打造一款成功的機器人。
《樹莓派機器人藍圖權威寶典》適用群體非常廣泛,尤其適閤喜歡動手又能寫代碼的極客的你。
作者簡介
Richard Grimmett 在楊百翰大學從事計算機科學和電子工程教學,並從機器人項目中持續獲得瞭超乎尋常的樂趣。他取得瞭電氣工程學士和碩士學位,並取得瞭學生領導方麵的博士學位。本書是他撰寫的如何在機器人項目中使用樹莓派、Arduino 和BeagleBone Black 係列書籍的最新力作。
譯者簡介
MBH 創客蜂巢俱樂部
群體智慧是集結眾人的意見進而轉化為決策的一種過程。它是從許多個體的閤作與競爭中湧現齣來的,在細菌、動物、人類以及計算機網絡中形成,並以多種形式協商一緻的決策模式齣現。本書眾包式的翻譯就是群體智慧最好的體現。
MBH 創客蜂巢俱樂部和凱文·凱利在《失控》一書中描述的蜂巢理論有異麯同工之妙。
眾包方式的翻譯是多贏的,譯者不僅能參與群體協作,還能從翻譯中學到知識和相應的技能。
MBH 的口號是Explore Your Interesting(開拓您的興趣空間)。
本書譯者團隊
本書譯者都是MBH 俱樂部的資深會員。
翻譯發起人:劉端陽(MBH 創客蜂巢俱樂部創始人),
第1 章:劉煒(襄陽信息安全中心),李傢霖(東北大學),喻銻
第2 章:硃昀(佐治亞州立大學),李洋(大同大學),喻銻,程淩(杭州市公安局)
第3 章:張健(山東大學),張波(中科院心理所),何恒釗(廣州市設計院)
第4 章:唐海東(四川省電力公司眉山分公司),周玉林(南京農業大學),譚楊(武漢易
星雲科技有限公司)
第5 章:謝偉嶽(公誠管理谘詢有限公司),張宗立(東北大學),尚智豪(青島科技大學)
第6 章:夏鑫(海康威視公司),何坤(SAP 中國研究院),趙赫(東北大學)
第7 章:禹韶陽(電子科技大學),張鵬飛(北京圖為先科技有限公司),於行堯(清華大學)
審閱者
吳剛(東北大學計算機學院副教授)
宋陽(慕軟信息係統(上海)有限公司軟件工程師)
目錄資訊
配置樹莓派—本項目的大腦 1
對樹莓派進行配置和控製遙控小車 2
在樹莓派中使用Python程序控製小車 12
遠程訪問遙控小車 15
小結 20
本章開發套件列錶和獲取方式 21
第2章 在人形機器人中加入樹莓派 23
用語音控製你的機器人 32
使用eSpeak來讓機器人說話 39
使用pocketsphinx來接受你的語音指令 40
解釋命令並轉化成動作 44
小結 47
本章開發套件列錶和獲取方式 47
第3章 組建自導航尋跡小車 49
基本的電機控製和尋跡小車 49
在樹莓派中用Python控製尋跡小車 51
將USB聲呐傳感器連接到樹莓派 54
用樹苺派連接電子指南針 61
通過程序訪問指南針 63
設備動態規劃路綫 68
避障 71
小結 75
本章開發套件列錶和獲取方式 75
第4章 製造激光對抗機器人 77
建立和控製基本的輪式小車 77
使用機器人庫來編程控製機器人 79
通過遠程計算機控製機器人 81
為遠程係統添加遊戲控製器 82
連接激光發射器和激光接收器 89
小結 95
本章開發套件列錶和獲取方式 95
第5章 能繪圖的機器人 97
使用舵機和支架構建能繪圖的機器人 97
軟件配置 101
創建Python程序來控製移動平颱 105
使用機器人手臂進行簡單的繪圖 107
一個簡單的Python繪圖程序 119
小結 122
本章開發套件列錶和獲取方式 123
第6章 一個可以玩空氣麯棍球的機器人 125
建造球桌 125
用步進電機控製麯棍球槌 126
用Arduino上的代碼來移動球槌 133
用OpenCV來追蹤麯棍球 137
下載和安裝一個功能齊全的OpenCV視覺庫 140
用OpenCV處理顔色 142
追蹤麯棍球 145
移動球槌來擊打麯棍球 147
小結 149
本章開發套件列錶和獲取方式 150
樹莓派機器人藍圖權威寶典
第7章 會飛的機器人 151
構建飛行平颱 151
任務規劃軟件 156
小結 164
本章開發套件列錶和獲取方式 164
· · · · · · (收起)
讀後感
用戶評價
我一直對機器人技術有著濃厚的興趣,但苦於沒有一個係統的學習路徑。直到我發現瞭《樹莓派機器人藍圖權威寶典》,我纔找到瞭開啓機器人世界大門的鑰匙。這本書的結構非常清晰,從硬件的選購、搭建,到軟件的配置、編程,再到各種功能模塊的實現,都做到瞭條理分明。我特彆欣賞書中對於不同傳感器和執行器的詳細介紹,以及如何將它們有效地集成到樹莓派係統中。例如,書中關於如何使用IMU(慣性測量單元)來估計機器人的姿態和運動狀態的講解,就非常深入。這本書不僅提供瞭豐富的項目實例,更重要的是它教會瞭我如何去思考和設計。它鼓勵讀者在理解基本原理的基礎上進行創新,這對於培養獨立解決問題的能力非常有幫助。我個人覺得,這本書的價值在於它不僅傳授瞭技術,更培養瞭一種“玩轉”技術的熱情。
评分對於任何一個想要踏入樹莓派機器人領域的人來說,《樹莓派機器人藍圖權威寶典》這本書都是一個絕佳的起點。它以一種非常全麵的方式,覆蓋瞭從硬件選擇到軟件編程的每一個關鍵環節。我最喜歡的是書中對各種傳感器工作原理的細緻講解,例如,它不僅介紹瞭超聲波傳感器如何測量距離,還詳細解釋瞭迴聲定位的原理。此外,書中對各種執行器,如舵機和直流電機,如何精確控製的講解也十分到位。我特彆欣賞的是,本書提供的項目實例都具有很高的啓發性,並且鼓勵讀者進行個性化的修改和擴展。這本書不僅僅是一本技術手冊,更是一本能夠激發創造力和探索精神的讀物。它讓我看到,原來構建一個智能的、能夠與環境互動的機器人,並沒有想象中那麼睏難。這本書,無疑是我在機器人探索之旅中的一座燈塔。
评分我必須承認,在拿到《樹莓派機器人藍圖權威寶典》之前,我曾對能否真正掌握樹莓派機器人技術感到一絲擔憂。但這本書徹底打消瞭我的顧慮。它從硬件的選購、組裝,到軟件的安裝、配置,再到核心的編程實現,都做到瞭麵麵俱到。讓我尤其驚喜的是,書中對不同類型傳感器的介紹非常全麵,並且詳細闡述瞭如何將這些傳感器集成到樹莓派係統中,以實現更復雜的行為。比如,書中對於超聲波傳感器在避障方麵的應用,以及紅外傳感器在循跡方麵的應用,都有非常詳細的講解,並且提供瞭完整的代碼示例。讓我印象深刻的是,作者在介紹一些稍微復雜的技術時,並沒有使用晦澀難懂的術語,而是用通俗易懂的語言和生動的比喻來解釋,這大大降低瞭學習的門檻。此外,書中還提供瞭許多優化和擴展的思路,鼓勵讀者在現有項目的基礎上進行二次開發,這對於培養創新思維非常有幫助。這本書不僅僅是一本教程,更是一份激發創造力的靈感源泉。
评分作為一名對開源硬件和DIY項目充滿熱情的人,《樹莓派機器人藍圖權威寶典》這本書對我來說簡直是一場及時雨。它不僅提供瞭詳盡的樹莓派機器人製作指南,還深入探討瞭許多在實際製作過程中可能會遇到的關鍵技術點。我特彆喜歡書中對機器人運動控製的詳細講解,無論是簡單的直綫運動,還是復雜的轉嚮和麯綫行駛,本書都給齣瞭清晰的實現方法和代碼示例。書中對各種電機驅動模塊的介紹也非常全麵,從L298N到更高級的舵機控製,都做瞭詳盡的分析。我個人最喜歡的部分是關於機器人路徑規劃和導航的章節,它讓我瞭解瞭如何讓機器人能夠自主地探索環境並完成任務,這對於我理解更高級的機器人技術非常有啓發。本書的語言風格也十分友好,作者善於用生動的例子來解釋抽象的概念,使得原本復雜的技術變得容易理解。這本書不僅是技術手冊,更是一本能夠激發創造力和探索精神的讀物。
评分作為一名有著一定編程基礎但對機器人領域相對陌生的學習者,我一直渴望找到一本能夠係統性地引導我入門的書籍。《樹莓派機器人藍圖權威寶典》完全超齣瞭我的預期。它的內容非常豐富,涵蓋瞭從最基本的硬件連接到復雜的算法實現。最讓我印象深刻的是,書中對於如何調試代碼和解決常見問題的技巧進行瞭詳細的講解,這對於初學者來說至關重要。我過去在嘗試一些項目時,常常會因為一些小錯誤而卡住,但這本書提供的方法論和思路,幫助我建立瞭更 robust 的調試習慣。此外,本書的案例研究非常具有代錶性,幾乎涵蓋瞭目前樹莓派機器人能做的主要方麵,例如避障、循跡、遙控以及簡單的自主導航。每一章都仿佛一個獨立的學習模塊,讓我能夠按照自己的節奏來學習和實踐。我尤其喜歡書中關於傳感器融閤的章節,它解釋瞭如何結閤多個傳感器的數據來提高機器人的感知能力,這讓我看到瞭構建更智能、更可靠的機器人的可能性。這本書不僅僅是提供瞭“怎麼做”,更重要的是教會瞭我“為什麼這樣做”,這對於培養真正的理解和創新能力非常有益。
评分這本書的齣版對我來說簡直是一個巨大的驚喜,特彆是考慮到市麵上關於樹莓派機器人項目的書籍往往要麼過於淺顯,要麼過於專業,難以找到一個平衡點。而《樹莓派機器人藍圖權威寶典》恰恰填補瞭這個空白。它不僅涵蓋瞭樹莓派機器人基礎知識的方方麵麵,從硬件選配、電路連接,到軟件環境的搭建和編程語言的選擇,都做瞭極為詳盡的介紹。我特彆喜歡書中對每一個關鍵概念的深入剖析,例如,它並沒有簡單地說“連接這個傳感器”,而是詳細解釋瞭該傳感器的工作原理,以及在樹莓派上如何與之進行通信,這使得我能夠真正理解背後的邏輯,而不是死記硬背。另外,本書的章節編排也非常閤理,循序漸進,讓我在學習過程中不會感到 overwhelming。每一個項目都設計得非常有啓發性,並且提供瞭多種可能的擴展方嚮,鼓勵讀者進行二次創新。我個人最喜歡的是它關於機器視覺的部分,通過樹莓派攝像頭實現目標跟蹤的功能,讓我深刻體會到瞭人工智能的魅力。這本書絕對是所有對機器人技術感興趣的愛好者、學生以及教育工作者的必備參考。
评分我一直對樹莓派和機器人技術充滿瞭好奇,但苦於缺乏係統的指導。當我看到《樹莓派機器人藍圖權威寶典》這本書時,簡直像是找到瞭救星。它以一種非常直觀和易於理解的方式,從零開始介紹如何構建一個功能強大的樹莓派機器人。書中不僅僅是理論的堆砌,更重要的是提供瞭大量實操性的項目和詳細的步驟。我特彆欣賞作者在講解每個組件時,都配有清晰的圖片和圖示,即使是初學者也能輕鬆跟上。從選擇閤適的樹莓派型號,到連接各種傳感器和執行器,再到編寫控製代碼,這本書都給予瞭詳盡的指導。更讓我驚喜的是,書中還涉及瞭一些更高級的主題,比如機器學習在機器人中的應用,以及如何為機器人設計用戶友好的界麵。我真的覺得這本書是為那些希望將創意變為現實的人們量身定製的。它不僅僅是一本技術書籍,更像是一個通往機器人世界的指南,讓我感覺自己離實現我的機器人夢想又近瞭一大步。我迫不及待地想要開始我的第一個機器人項目,並且相信這本書將是我 sepanjang 旅程中不可或缺的夥伴。
评分在我接觸《樹莓派機器人藍圖權威寶典》之前,我對樹莓派和機器人製造的印象是復雜且難以企及的。然而,這本書以一種非常平易近人的方式,將整個過程分解成瞭一係列易於理解的步驟。我尤其欣賞書中對不同項目的創新性設計,例如書中介紹的可以感知周圍環境並做齣相應反應的智能小車,讓我看到瞭將現實世界數據轉化為機器人行為的可能性。書中對代碼的講解非常到位,並且提供瞭大量的注釋,這對於我這樣對Python不是特彆精通的讀者來說,幫助巨大。我發現,書中不僅僅是提供瞭“做什麼”,更重要的是解釋瞭“為什麼這樣做”,這對於我理解機器人控製的底層邏輯非常有幫助。更令人稱道的是,本書還探討瞭一些關於機器人倫理和未來發展趨勢的內容,這讓我從更宏觀的層麵去思考機器人技術。總而言之,這本書不僅是一本技術指南,更是一本開啓智慧和創造力的寶典。
评分《樹莓派機器人藍圖權威寶典》這本書的齣現,無疑為無數懷揣機器人夢想的創客和學生提供瞭一個寶貴的學習平颱。我被書中極具吸引力的項目所吸引,例如書中設計的可以跟隨用戶移動的智能機器人,以及能夠通過手機APP進行遠程控製的機械臂。這些項目不僅有趣,而且具有很高的實用價值。在學習過程中,我發現作者對細節的關注到瞭令人驚嘆的程度。每一個接綫圖都清晰明瞭,每一個代碼片段都經過瞭充分的注釋和講解。更重要的是,本書並沒有停留在簡單的“照貓畫虎”的層麵,而是深入淺齣地解釋瞭每一個技術背後的原理。例如,在講解電機驅動時,書中不僅給齣瞭具體的驅動電路設計,還詳細闡述瞭PWM(脈衝寬度調製)技術如何實現對電機速度的精確控製。這種深入講解讓我能夠舉一反三,對於書中未涉及的其他電機或驅動方式,我也能觸類旁通。這本書不僅是教授如何製作機器人,更是培養一種解決問題和動手實踐的能力。
评分我一直以來都對能夠自己動手製作一些小玩意兒很感興趣,而樹莓派機器人更是我一直想要涉足的領域。《樹莓派機器人藍圖權威寶典》這本書,就像是一本為我量身定做的“武功秘籍”。它的內容非常係統和全麵,從最基礎的樹莓派硬件知識,到各種常用傳感器的連接和使用,再到基於Python的機器人控製編程,都講解得非常透徹。我特彆欣賞書中對於不同項目實例的剖析,每一個項目都提供瞭詳細的步驟和代碼,並且解釋瞭其中的原理。例如,書中關於如何使用攝像頭進行圖像識彆的項目,讓我驚嘆於樹莓派的強大能力。書中對代碼的注釋也十分詳盡,即使是我這樣的初學者,也能很容易地理解每一行代碼的作用。更重要的是,本書不僅僅是教你如何完成一個項目,更重要的是它培養瞭你解決問題的能力。當你遇到睏難時,書中的調試技巧和排查思路能夠給你很大的幫助。這本書就像一位耐心的老師,一步一步地引導我走進機器人技術的世界。
评分這本書用瞭7個不同的案例講解瞭如何利用Python和樹莓派打造機器人;之前的很多書籍都是一些基礎的功能,但是這本書卻將機器人講述清楚瞭!
评分這本書用瞭7個不同的案例講解瞭如何利用Python和樹莓派打造機器人;之前的很多書籍都是一些基礎的功能,但是這本書卻將機器人講述清楚瞭!
评分這本書用瞭7個不同的案例講解瞭如何利用Python和樹莓派打造機器人;之前的很多書籍都是一些基礎的功能,但是這本書卻將機器人講述清楚瞭!
评分這本書用瞭7個不同的案例講解瞭如何利用Python和樹莓派打造機器人;之前的很多書籍都是一些基礎的功能,但是這本書卻將機器人講述清楚瞭!
评分這本書用瞭7個不同的案例講解瞭如何利用Python和樹莓派打造機器人;之前的很多書籍都是一些基礎的功能,但是這本書卻將機器人講述清楚瞭!
相關圖書



本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有