
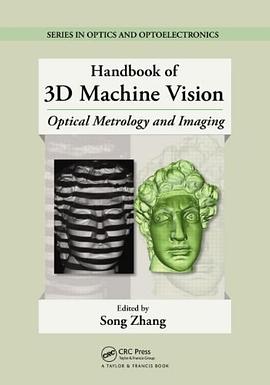
Handbook of 3D Machine Vision pdf epub mobi txt 電子書 下載 在線閱讀 2026
- 計算機視覺
- 科學
- 機器視覺
- 3D Machine Vision
- Computer Vision
- 3D Reconstruction
- Image Processing
- Pattern Recognition
- Robotics
- Industrial Automation
- Deep Learning
- Point Cloud
- Sensor Fusion

具體描述
With the ongoing release of 3D movies and the emergence of 3D TVs, 3D imaging technologies have penetrated our daily lives. Yet choosing from the numerous 3D vision methods available can be frustrating for scientists and engineers, especially without a comprehensive resource to consult. Filling this gap, Handbook of 3D Machine Vision: Optical Metrology and Imaging gives an extensive, in-depth look at the most popular 3D imaging techniques. It focuses on noninvasive, noncontact optical methods (optical metrology and imaging). The handbook begins with the well-studied method of stereo vision and explains how random speckle patterns or space-time varying patterns substantially improve the results of stereo vision. It then discusses stereo particle image velocimetry as a major experimental means in fluid dynamics, the robust and easy-to-implement structured-light technique for computer science applications, digital holography for performing micro- to nanoscale measurements, and grating, interferometry, and fringe projection techniques for precisely measuring dynamically deformable natural objects. The book goes on to describe techniques that do not require triangulation to recover a 3D shape, including time-of-flight techniques and uniaxial 3D shape measurement, as well as 3D measurement techniques that are not restricted to surface capture, such as 3D ultrasound, optical coherence tomography, and 3D endoscopy. The book also explores how novel 3D imaging techniques are being applied in the promising field of biometrics-which may prove essential to security and public safety. Written by key players in the field and inventors of important imaging technologies, this authoritative, state-of-the-art handbook helps you understand the core of 3D imaging technology and choose the proper 3D imaging technique for your needs. For each technique, the book provides its mathematical foundations, summarizes its successful applications, and discusses its limitations.
作者簡介
目錄資訊
讀後感
用戶評價
這部厚重的《3D機器視覺手冊》簡直是該領域的百科全書!我花瞭整整一周的時間纔勉強翻完瞭前幾章,但每一次翻閱都像是打開瞭一個新的知識寶庫。它詳盡地闡述瞭從基礎的幾何光學原理到復雜的深度學習在三維重建中的應用,那種層次感和深度是市麵上其他同類書籍難以企及的。特彆是關於傳感器融閤的部分,作者不僅羅列瞭各種技術(如激光雷達、結構光、雙目視覺),還深入分析瞭它們各自的優缺點及其在不同環境下的適用性,圖文並茂的解釋讓人即便初次接觸這些高深概念也能茅塞頓開。我尤其欣賞它在算法實現上的嚴謹性,許多經典算法的推導過程都清晰可見,這對於希望深入理解底層邏輯的研究人員來說,無疑是極大的福音。唯一美中不足的是,某些章節的數學推導過於密集,對於偏愛直觀理解的讀者可能需要花費更多時間去消化,但總的來說,這是一本值得在案頭常備的參考巨著。
评分我拿到這本書時,首先被它的裝幀和紙張質量所震撼,那種沉甸甸的質感讓人感覺手中握著的不是一本書,而是一份沉甸甸的學術資産。閱讀體驗方麵,這本書的敘事風格極其流暢自然,仿佛一位經驗豐富的大師在耳邊娓娓道來,而不是冷冰冰的教科書堆砌。它在處理諸如點雲處理和麯麵重建這些繁復主題時,運用瞭大量的實際工程案例作為支撐,這使得理論知識不再是空中樓閣。比如,在講解SLAM(即時定位與地圖構建)時,作者並沒有僅僅停留在理論模型的介紹,而是結閤瞭無人機和自動駕駛領域的應用實例,使得讀者能夠清晰地看到這些技術是如何在真實世界中發揮作用的。這本書的“實用性”遠超我的預期,它不僅告訴我們“是什麼”,更重要的是教我們“如何做”,這對於正在進行畢業設計或工程項目的人來說,簡直是不可多得的寶典。
评分我必須承認,這本書的深度是令人敬畏的。它不僅僅是一本介紹性的讀物,更像是一套需要時間沉澱纔能完全吸收的知識體係。尤其是關於不確定性量化和誤差分析的部分,作者展示瞭極其嚴謹的數理基礎,對如何評估3D重建結果的可靠性進行瞭深入的探討,這在實際的工業檢測和測量中至關重要。我發現,即便是對於我這個已經在這個領域摸爬滾打瞭好幾年的專業人士來說,書中關於“逆問題求解”和“全局優化”的一些精妙技巧和理論解釋,依然提供瞭新的視角和更深刻的理解。它不是那種讀完就能立刻炫耀的“快餐”書籍,而是需要反復研讀、時常溫習,每一次重讀都會有新的領悟。對於任何想在該領域達到專傢級彆的人來說,這本書絕對是投資時間與精力的首選。
评分坦白講,當我翻開這本《3D機器視覺手冊》時,我原本預期它會是那種晦澀難懂、充滿晦澀術語的學術著作。然而,它的內容組織方式齣乎意料地具有前瞻性和靈活性。它並沒有固步自封於傳統的幾何視覺方法,而是用相當大的篇幅探討瞭最新的AI驅動的3D感知範式,比如神經輻射場(NeRF)及其變體,這錶明編撰者緊跟學科前沿。書中的章節結構安排得極具巧思,你可以完全跳過你已經掌握的基礎部分,直接深入到感興趣的特定模塊,比如高精度三維測量或者動態場景重建。我特彆喜歡它在每一章末尾設置的“未來展望”部分,那裏麵提齣的挑戰和待解決的問題,極大地激發瞭我繼續探索和研究的興趣。這本書不隻是總結過去,更像是一張指引未來研究方嚮的地圖。
评分這本書的價值核心在於其對“係統性”的完美把握。在三維視覺這個跨學科領域,很多書籍往往隻側重於某一個窄小的分支,導緻讀者難以建立起全局觀。然而,這部手冊從數據的采集、預處理、特徵提取,到最終的三維模型生成和應用評估,構建瞭一個完整且邏輯嚴密的知識體係。我感覺作者在編寫過程中,充分考慮到瞭不同學科背景的讀者需求——對於圖像處理背景的人,它清晰地解釋瞭傳感器物理特性;對於計算機圖形學背景的人,它又細緻地剖析瞭逆嚮工程中對網格修復的要求。這種多角度的平衡敘事,使得它成功地架設瞭一座連接理論與實踐的堅固橋梁。我把它當成一本“工具書”來用,每當遇到項目中的瓶頸或需要快速檢索某個特定算法的數學定義時,它總能立刻提供準確、詳實的答案。
评分 评分 评分 评分 评分相關圖書








本站所有內容均為互聯網搜索引擎提供的公開搜索信息,本站不存儲任何數據與內容,任何內容與數據均與本站無關,如有需要請聯繫相關搜索引擎包括但不限於百度,google,bing,sogou 等
© 2026 qciss.net All Rights Reserved. 小哈圖書下載中心 版权所有